Арминг
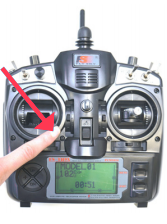
А́рминг (от англ. arming или arm) — процедура «разблокировки» моторов коптера (дословно — «вооружение», перевод коптера в боевое состояние) перед полётом, после которой коптер начинает реагировать на движение стика газа, а некоторые полётные контроллеры сразу запускают моторы на минимальном («холостом») газе. Лететь коптер может только в состоянии armed, в таком случае говорят, что коптер заа́рмили.
Обратная армингу процедура — диза́рминг (от англ. disarming или disarm), разоружение, безусловное выключение моторов. Дизарминг предназначен для обеспечения безопасности включения питания борта и пульта управления, чтобы случайно оказавшийся не в нулевом положении стик газа не привёл к неожиданному для пилоту включению моторов ЛА, которое может привести к механическим повреждениям или травмам людей.
Многие полётные контроллеры переходят в состояние disarmed если некоторое время (несколько секунд) стик газа находится в нуле. Считается, что если коптер был заармлен, но не взлетел в течение нескольких секунд, то это значит, что пилот отвлёкся на что-то и может забыть о вооружённом состоянии коптера, что опасно последствиями.
После включения питания большинство коптеров находится в состоянии disarmed — «разоружён», не готов к полёту, перемещение стика газа не приводит к запуску моторов.
Большинство полётных контроллеров отображают состояние armed/disarmed цветом или миганием светодиодов, некоторые — звуковыми сигналами.
Способы арминга/дизарминга [править]
Арминг стиками на пульте [править]
Как правило, арминг/дизарминг осуществляется удерживанием в течение некоторого времени (единицы секунд) одного или комбинации двух стиков пульта управления в определённом особом положении, которое с одной стороны трудно воспроизвести самопроизвольно, а с другой стороны — заставляет принудительно перевести перед включением моторов стик газа в нулевое положение.
Какая именно комбинация стиков а́рмит коптер — зависит от типа его полётного контроллера, или, если быть точнее — от прошивки полётного контроллера. Нужно смотреть в инструкции к конкретному полётному контроллеру и его прошивке.
Некоторые полётные контроллеры (например те, что стоят в коптерах WLToys) совмещают арминг с процедурой калибровки стика газа (в некоторых случаях — и всех остальных стиков аналогично), когда стик газа нужно сначала перевести в максимальное положение, а затем в минимальное.
Арминг переключателем [править]
Некоторые пилоты считают удобным армить коптер переключателем (ряд полётных контроллеров имеют такую возможность настройки).
Преимущества арминга переключателем:
- Можно очень быстро задизармить коптер (в то время как при дизарминге стиками, как правило, требуется удержание их в определённой комбинации в течение нескольких секунд, а это может быть слишком долго и чревато последствиями в чрезвычайных ситуациях даже при холостом ходе).
- Можно без опаски убирать газ в 0 в полёте (важно при акробатическом пилотировании гоночного FPV-миникоптера, когда может быть ошибочно воспроизведена комбинация стиков дизарма, либо может сработать таймер дизарма при нулевом газе).
- Можно дизармить коптер при посадке, зависнув в нескольких сантиметрах от земли (полезно для коптеров, не имеющих шасси: коптер при посадке может касаться вращающимися пропеллерами земли, травы и других препятствий, поэтому лучше если при этом моторы будут выключены).
Недостатки арминга переключателем:
- В полёте можно случайно перепутать переключатель (например, с переключателем режима) и задизармить коптер, что естественно приведёт к падению.
- На земле можно случайно задеть (или забыть поставить в правильное положение) переключатель — и коптер неожиданно заармится.
Арминг двумя переключателями [править]
Оба недостатка арминга переключателем можно решить использованием двух переключателей. Один из них должен контролировать арминг полётного контроллера, а другой — блокировать канал газа внутри пульта аппаратуры радиоуправления, когда при любом положении ручки газа на контроллер передаётся нулевой газ (-100%). См. подробнее пример настройки арминга переключателями в CleanFlight.
Термины и понятия квадрокоптера, которые должен знать каждый пилот
Термины и понятия квадрокоптера. В любом хобби есть свои термины и понятия, без этого не обойтись. Зачастую, они сложные и непонятные для тех, кто не в теме. Термины и понятия важны для любого новичка, который начинает изучать новое хобби, это касается и наше хобби — квадрокоптеры. Как и у любого другого технического хобби, здесь достаточно много узкоспециализированных терминов и я вам помогу разобраться в них, максимально просто расшифровывая все основные понятия, термины и обозначения. Статья направлена в основном на новичков, но думаю, бывалые тоже смогут освежить свою память.
- 1.2/2.4/5.8Ghz — радиочастота, на которой «общаются» между собой радиопередатчик (пульт управления) и приемник на квадрокоптере.
- 220, 250 и так далее — это размер рамы по диагонали в миллиметрах. От начала луча до его конца. Большинство гоночных квадрокоптеров имеют размер 220 или 250мм.
- Air Mode (Эйр мод) — если отпустить стик газа до нуля, квадрокоптером все равно можно будет управлять. Пример: вы поднялись высоко в воздух, стик газа на 0, двигатели крутятся на минимальных оборотах, но тем не менее, вы можете управлять правым стиком и крутиться во все стороны, нужные двигатели начнут запускаться на полную мощь, позволяя вам выполнять фигуры высшего пилотажа. Если этот режим будет неактивным, при газе в 0 дрон отключит двигатели и вы не сможете им управлять.
- Betaflight configurator — программа, с помощью которой можно производить настройки прошивки (betaflight) квадрокоптера.
- Betaflight — программное обеспечение для управления полетным контроллером. Прошивка для квадрокоптера.
- BEC (Battery Elimination Circuit) — регулятор напряжения.
- Cleanflight — как и Betaflight, это название программного обеспечения (прошивка) полетного контроллера.
- Current — датчик тока.
- DSHOT — цифровой протокол для общения полетного контроллера с регуляторами оборотов, а те в свою очередь управляют скоростью вращения двигателей.
- FailSafe (файлсэйф) — экстренная функция, которая сработает при потери сигнала, а дальше зависит от настроек: функция может отключить двигатели совсем или плавно посадить дрон, включая посадку на точку взлета, если есть модуль GPS и соответствующие настройки.
- Fat Shark (ФатШарк) — одна из самых популярных торговых марок FPV очков.
- FPV — First Person View, дословно — вид от первого лица. Вся суть хобби это видеть глазами квадрокоптера. С камеры дрона видео передается на видеопередатчик, а он передает видеосигнал в ваш шлем или очки.
- FPV камера — бортовая камера миниатюрного размера, которая снимает видео и передает аналоговым сигналом на видеопередатчик, а он передает видео в шлем или очки.
- KV — маркировка двигателя, обозначающая на каких максимальных оборотах он способен работать при определенном напряжении. Расчитывается по формуле 14.8 * 2300 = 34040RPM, где 14.8 это напряжение аккумулятора, а 2300 это маркировка двигателя, итого он будет вращаться со скоростью 34040 оборотов в минуту при напряжении 14.8 вольт.
- LiPo — аббревиатура литий-полимерных (Lithium-Polymer) аккумуляторов для квадрокоптеров. Все гоночные и более менее серьезные дроны летают на таких аккумуляторах.
- mAh — аббревиатура «миллиампер в час». Означает емкость аккумулятора. Чем выше значение, тем больше время работы и больше вес батареи.
- PDB — Power Distribution Board, плата разводки питания. К ней подключается аккумулятор и далее идет разводка на двигатели и полетный контроллер.
- PID (ПИДы) — Proportional, Integral и Derivative — Пропорциональный, интегральный и производный). Набор алгоритмов, который управляет полетом. Тема сложная, подробнее можно почитать здесь.
- RTF — Ready to fly — тип набора квадрокоптера, дрон в коробке, который готов к полету. Все необходимое есть в комплекте.
- Pitch (Пич) — наклон вперед/назад.
- Rate Mode — тоже самое, что акро.
- Roll (Ролл) — крен вправо или влево.
- Rx (эр икс) — аббревиатура приемника.
- RTH — функция «возврат домой».
- S — обозначает банку (cell) аккумулятора. Например, 4S, 5S и так далее.
- Throttle (Тротл) — газ. Это левый стик, который отвечает за газ (поднимаем вверх — дрон летит вверх, вниз — вниз).
- Thrust (Траст) — тяга двигателей. Подъемная сила.
- Tiny Whoop — маленькие микро-квадрокоптеры, комнатные. Вы их наверняка видели. Оборудованы для FPV полетов.
- Tx — аббревиатура передатчика, Transmitter.
- VTX — видеопередатчик.
- XT-60 — тип коннектора для соединения аккумулятор-квадрокоптер.
- Yaw — Ось Z, а точнее вращение вокруг оси.
- АКРО (Acro\Acrobatic Mode) — ручной режим работы для фристайла и гонок. Квадрокоптер будет полностью под вашей властью. Если в режиме стабилизации дрон будет сам себя выравнивать, то здесь нет — до какого момента вы его наклоните, на том моменте он и останется. В этом режиме летают все опытные пилоты.
- Банка, секция (Cell) — LiPo аккумуляторы состоят из нескольких банок. Одна банка имеет напряжение 3.7 вольт. Аккумулятор 4S будет состоять из 4 банок, значит его напряжение будет 4*3.7=14.8V.
- Баро, барометр, baro, barometr — датчик, который измеряет высоту.
- Бесщеточные/бесколлекторные моторы (Brushless Motor) — мощные и производительные двигатели в которых отсутствуют щетки. В нем есть только 2 подшипника. Более подробно о том, как работают щеточные и бесщеточные двигатели, вы можете посмотреть в этом видео.
- Безголовый режим (Headless flight mode) — режим, когда выключается определение перед-зад квадрокоптера и он для вас всегда будет «головой» вперед, не зависимо от того, какой стороной он повернут к вам. Отличная функция для новичков.
- Биндинг, забиндить (Binding) — процесс привязки (соединения) пульта управления и приемника на квадрокоптере.
- Вибрация — нежелательное воздействие на видео при неправильной конфигурации, компоновке и т.д. , из-за вибрации на видео появляются полосы, как желе.
- Визуальный полет (Line of Sight) — как следует из названия, пилот летает не в шлеме/очках, а смотрит визуально. На мой взгляд, это только побаловаться, так как большой шанс потерять ориентирование в процессе полета (вы можете не понять в какую сторону летит ваш дрон).
- Гироскоп, Giro — датчик, который определяет положение в пространстве.
- ЗУ — зарядное устройство.
- Канал (Channel) — термин относится к радиосистеме управления. Каждый элемент управления на пульте имеет свой радиоканал, по которому передает сигнал.
- Карбон — прочное и легкое углеводородное волокно из которого делают рамы для дронов.
- КИТ-набор — это набор, который состоит из частей квадрокоптера, который вам необходимо собрать. В набор как правило входит только сам дрон без аппаратуры управления, зарядного устройства и аккумуляторов.
- Лопасти — плоская гребная часть пропеллера.
- Луч — одна из частей рамы, на которой закреплен двигатель.
- Микро-квадрокоптер, микро — маленькие квадрокоптеры, обычно летающие на 1S аккумуляторах. Относятся к классу «игрушки». На таких летают в квартире.
- Мини-квадрокоптер, мини — стандарт для гоночных дронов. Размер от 180 до 250мм. Это привычные вам дроны.
- Мультикоптер (Multicopter) — общее название для дронов у которых более 2 двигателей.
- Мультишот (Multishot) — аналоговый протокол общения между полетным контроллером и регуляторами оборотов.
- ОСД (OSD) — дословно On Screen Display — изображение на экране. Это информация, которую можно наложить на видео. Выводится на экране шлема/очков в виде дополнительной информации, например, напряжение аккумулятора, время, расстояние и так далее.
- Очки и шлем (Goggles) — устройство, которое надевается на голову в области глаз. В шлем или очки транслируется видео с квадрокоптера, создавая полное погружение в полет. Вы будто в квадрокоптере.
- Передатчик (Transmitter) — пульт управления. Передает сигнал на приемник квадрокоптера, а приемник в полетный контроллер.
- Пищалка, баззер, буззер (Buzzer) — специальное звуковое устройство, которое издает громкий писк при определенных действиях и командах, например, для поиска упавшего квадрокоптера в траве или при включении, готовности к полету.
- Подвес, гимбал (Gimbal) — подвес для съемочного квадрокоптера, на который крепится камера. Подвес с автоматической механической стабилизацией.
- Полетный контроллер (Flight Controller) — мозг квадрокоптера. Центральная и главная плата управления дроном, в которую загружается прошивка.
- Приемник (Receiver) — устройство, которое устанавливается в квадрокоптере и принимает сигнал с пульта управления. Передает данные в полетный контроллер для дальнейшего управления дроном.
- Пропы (Prop) — сокращенное слово Пропеллеры.
- Регуляторы оборотов, они же «регули» (ESC — Electronic Speed Controller) — микросхема с компонентами. Полетный контроллер отправляет определенную информацию регуляторам оборотов, а те в свою очередь управляют скоростью вращения двигателей. 1 двигателю требуется 1 регулятор оборотов.
- Режим Горизонт (Horizon) — дрон будет выравниваться, если вы не будете подавать команды правым стиком (тангаж и крен), но при этом не будет препятствовать выполнять трюки с переворотами.
- Режим стабилизации (Level Mode) — режим, в котором квадрокоптер будет по максимуму стабилизировать ваш полет. В этом режиме не получится делать трюки, а наклон в разные стороны будет примерно до 30*. Идеальный режим для новичков и тех, кто только начал учиться летать.
- Стики — те самые палочки управления на пульте.
- Телеметрия (Telemetry) — данные, которые собираются с различных компонентов и датчиков авиамодели или любой другой модели. Передаются пользователю в виде информации, например, заряд, количество оборотов, скорость и так далее.
- Щеточные моторы (Brush Motor) — такие моторы работают по принципу физической передачи электричества на ротор с помощью щеток. Такие моторы низкой мощности и недолговечны. Непригодны для гоночных квадрокоптеров, да и вообще используются в основном в дронах игрушечного класса.
- Экшен камера — большинство пилотов любят снимать свои полеты на камеру и для этих целей крепят на квадрокоптер экшен-камеру. Это такая миниатюрная автономная камера со своим аккумулятором и хорошим качеством съемки.
Для поиска информации по терминам, воспользуйтесь поиском по сайту, вы найдете все необходимые статьи с более подробным описанием, либо перейдите в раздел Полный справочник (FAQ) о гоночных квадрокоптерах: с чего начать и как летать.
Как называется процедура экстренного отключения моторов коптера
А́рминг (от англ. arming или arm) — процедура «разблокировки» моторов коптера (дословно — «вооружение», перевод коптера в боевое состояние) перед полётом, после которой коптер начинает реагировать на движение стика газа, а некоторые полётные контроллеры сразу запускают моторы на минимальном («холостом») газе. Лететь коптер может только в состоянии armed, в таком случае говорят, что коптер заа́рмили.
Обратная армингу процедура — диза́рминг (от англ. disarming или disarm), разоружение, безусловное выключение моторов. Дизарминг предназначен для обеспечения безопасности включения питания борта и пульта управления, чтобы случайно оказавшийся не в нулевом положении стик газа не привёл к неожиданному для пилоту включению моторов ЛА, которое может привести к механическим повреждениям или травмам людей.
Многие полётные контроллеры переходят в состояние disarmed если некоторое время (несколько секунд) стик газа находится в нуле. Считается, что если коптер был заармлен, но не взлетел в течение нескольких секунд, то это значит, что пилот отвлёкся на что-то и может забыть о вооружённом состоянии коптера, что опасно последствиями.
После включения питания большинство коптеров находится в состоянии disarmed — «разоружён», не готов к полёту, перемещение стика газа не приводит к запуску моторов.
Большинство полётных контроллеров отображают состояние armed/disarmed цветом или миганием светодиодов, некоторые — звуковыми сигналами.
Способы арминга/дизарминга [править]
Арминг стиками на пульте [править]
Как правило, арминг/дизарминг осуществляется удерживанием в течение некоторого времени (единицы секунд) одного или комбинации двух стиков пульта управления в определённом особом положении, которое с одной стороны трудно воспроизвести самопроизвольно, а с другой стороны — заставляет принудительно перевести перед включением моторов стик газа в нулевое положение.
Какая именно комбинация стиков а́рмит коптер — зависит от типа его полётного контроллера, или, если быть точнее — от прошивки полётного контроллера. Нужно смотреть в инструкции к конкретному полётному контроллеру и его прошивке.
Некоторые полётные контроллеры (например те, что стоят в коптерах WLToys) совмещают арминг с процедурой калибровки стика газа (в некоторых случаях — и всех остальных стиков аналогично), когда стик газа нужно сначала перевести в максимальное положение, а затем в минимальное.
Арминг переключателем [править]
Некоторые пилоты считают удобным армить коптер переключателем (ряд полётных контроллеров имеют такую возможность настройки).
Преимущества арминга переключателем:
- Можно очень быстро задизармить коптер (в то время как при дизарминге стиками, как правило, требуется удержание их в определённой комбинации в течение нескольких секунд, а это может быть слишком долго и чревато последствиями в чрезвычайных ситуациях даже при холостом ходе).
- Можно без опаски убирать газ в 0 в полёте (важно при акробатическом пилотировании гоночного FPV-миникоптера, когда может быть ошибочно воспроизведена комбинация стиков дизарма, либо может сработать таймер дизарма при нулевом газе).
- Можно дизармить коптер при посадке, зависнув в нескольких сантиметрах от земли (полезно для коптеров, не имеющих шасси: коптер при посадке может касаться вращающимися пропеллерами земли, травы и других препятствий, поэтому лучше если при этом моторы будут выключены).
Недостатки арминга переключателем:
- В полёте можно случайно перепутать переключатель (например, с переключателем режима) и задизармить коптер, что естественно приведёт к падению.
- На земле можно случайно задеть (или забыть поставить в правильное положение) переключатель — и коптер неожиданно заармится.
Арминг двумя переключателями [править]
Оба недостатка арминга переключателем можно решить использованием двух переключателей. Один из них должен контролировать арминг полётного контроллера, а другой — блокировать канал газа внутри пульта аппаратуры радиоуправления, когда при любом положении ручки газа на контроллер передаётся нулевой газ (-100%). См. подробнее пример настройки арминга переключателями в CleanFlight.
DJI Mavic Air Вопрос по блокировке двигателей
Добрый день любители DJI, насколько я знаю во всех квадриках DJI присутствует функция блокировки двигателей в полёте посредством сведением стиков, но я не нашел никакой информации о присутствии этой функции в Mavic Air. Присутствует ли она там вообще или только в положении на земле?
 #2 OFFLINE ACDS
Опытный летчик АС
- Город: Южно-Сахалинск
- Коптер: M2P, AE2P
А вы что хотите ? Заглушить движки в воздухе ?
#3 OFFLINE Ozory
- Город: Нижний Новгород
- Коптер: DJI Mavic Air
ACDS , Да, меня интересует есть ли эта функция в Air, т.к в настройках ее нет, да и после небольших тестов обнаружить я ее не смог.
#4 OFFLINE fdel
- Город: Vilnius
- Коптер: phantom 3 sta
Пробовал без пропеллеров, как и на прочих DJI, сведение стиков вниз-друг к другу, выключает моторы.
Попробуйте без пропеллеров. Только сразу до сообщения о потере винтов.
#5 OFFLINE abcdfABCDF01
- Город: Berlin
- Коптер: Mavic Air 2
#6 OFFLINE Z80XV
- Город: Псков
- Коптер: mavic 2 pro
тот же вопрос меня интересует с мавиком 2 про.
Не получится ли случайно в полете «набрать» комбинацию стиков и обычный штатный (не аварийный) полет дрона превратиться в вертикальное падение с потерей своего имущества, и возможно порчей чужого.
проверить даже над ланчпадом — кишка тонка не дёшево он мне дался чтобы эксперименты проводить -)
#7 OFFLINE Micha
Опытный летчик АС
- Город: Саратов
- Коптер: MAVICи
Всенепременно получится. Можете не сомневаться. Не стабилизируется М2 с выключенными моторами, соответственно и не запустить их повторно. Это Вам не М1. С ним можно такие вещи вытворять.
Сообщение отредактировал Micha: 02 сентября 2019 — 04:31
#8 OFFLINE SergKap
Опытный летчик АС
- Город: РФ
Идиотский эксперимент. Достаточно одному взять в руки и поворачивать в вертикальной плоскости, а другому пытаться завести.
Если бы дрон при выключенных движках на любой высоте находился в обычном горизонтальном положении он бы завёлся. Другое дело, что поймать этот момент в его свободном падении невозможно, когда он кувыркается.
#9 OFFLINE Z80XV
- Город: Псков
- Коптер: mavic 2 pro
SergKap ,Тупо, да, но ведь не менее тупо не реализовать повторное включение силами автоматики самого дрона, если он полностью исправен. если кувыркается то запустить моторы в нужный момент всяко сподручнее чем пилоту который не ведает где дрон и в каком положении.
Также не понимаю почему в проге нет отключения винтов по высоте ? если быстро падает то только тогда выключать движки, когда скорость «снижения» явно превосходит штатную способность опускаться.и вырубать когда метров 30-50 осталось. Тупее только в принципе невозможность отключить эту функцию, то есть движки мы вам вырубим в любом случае только выберите как: так или так. и это будет не гарантийный случай и покупка у нас нового дрона. пазл капитализма из мелких деталей, но картина впечатляющая. =\
спасибо за видос. Я и ранее был параноиком, а теперь и подавно буду только по очереди дёргать стики
#10 OFFLINE SergKap
Опытный летчик АС
- Город: РФ
Очередная тупость. Настройки джиги предусматривают запрет на отключение движков в воздухе. Если же пилот пренебрегает этой функцией и сам отключает двигатели, то дрон эту команду выполняет. Может пилоту зачем-то так нужно было ? Как в случае этого экстремального теста по проверки наличия «авторотации»
Термины и понятия квадрокоптера, которые должен знать каждый пилот
Термины и понятия квадрокоптера. В любом хобби есть свои термины и понятия, без этого не обойтись. Зачастую, они сложные и непонятные для тех, кто не в теме. Термины и понятия важны для любого новичка, который начинает изучать новое хобби, это касается и наше хобби — квадрокоптеры. Как и у любого другого технического хобби, здесь достаточно много узкоспециализированных терминов и я вам помогу разобраться в них, максимально просто расшифровывая все основные понятия, термины и обозначения. Статья направлена в основном на новичков, но думаю, бывалые тоже смогут освежить свою память.
- 1.2/2.4/5.8Ghz — радиочастота, на которой «общаются» между собой радиопередатчик (пульт управления) и приемник на квадрокоптере.
- 220, 250 и так далее — это размер рамы по диагонали в миллиметрах. От начала луча до его конца. Большинство гоночных квадрокоптеров имеют размер 220 или 250мм.
- Air Mode (Эйр мод) — если отпустить стик газа до нуля, квадрокоптером все равно можно будет управлять. Пример: вы поднялись высоко в воздух, стик газа на 0, двигатели крутятся на минимальных оборотах, но тем не менее, вы можете управлять правым стиком и крутиться во все стороны, нужные двигатели начнут запускаться на полную мощь, позволяя вам выполнять фигуры высшего пилотажа. Если этот режим будет неактивным, при газе в 0 дрон отключит двигатели и вы не сможете им управлять.
- Betaflight configurator — программа, с помощью которой можно производить настройки прошивки (betaflight) квадрокоптера.
- Betaflight — программное обеспечение для управления полетным контроллером. Прошивка для квадрокоптера.
- BEC (Battery Elimination Circuit) — регулятор напряжения.
- Cleanflight — как и Betaflight, это название программного обеспечения (прошивка) полетного контроллера.
- Current — датчик тока.
- DSHOT — цифровой протокол для общения полетного контроллера с регуляторами оборотов, а те в свою очередь управляют скоростью вращения двигателей.
- FailSafe (файлсэйф) — экстренная функция, которая сработает при потери сигнала, а дальше зависит от настроек: функция может отключить двигатели совсем или плавно посадить дрон, включая посадку на точку взлета, если есть модуль GPS и соответствующие настройки.
- Fat Shark (ФатШарк) — одна из самых популярных торговых марок FPV очков.
- FPV — First Person View, дословно — вид от первого лица. Вся суть хобби это видеть глазами квадрокоптера. С камеры дрона видео передается на видеопередатчик, а он передает видеосигнал в ваш шлем или очки.
- FPV камера — бортовая камера миниатюрного размера, которая снимает видео и передает аналоговым сигналом на видеопередатчик, а он передает видео в шлем или очки.
- KV — маркировка двигателя, обозначающая на каких максимальных оборотах он способен работать при определенном напряжении. Расчитывается по формуле 14.8 * 2300 = 34040RPM, где 14.8 это напряжение аккумулятора, а 2300 это маркировка двигателя, итого он будет вращаться со скоростью 34040 оборотов в минуту при напряжении 14.8 вольт.
- LiPo — аббревиатура литий-полимерных (Lithium-Polymer) аккумуляторов для квадрокоптеров. Все гоночные и более менее серьезные дроны летают на таких аккумуляторах.
- mAh — аббревиатура «миллиампер в час». Означает емкость аккумулятора. Чем выше значение, тем больше время работы и больше вес батареи.
- PDB — Power Distribution Board, плата разводки питания. К ней подключается аккумулятор и далее идет разводка на двигатели и полетный контроллер.
- PID (ПИДы) — Proportional, Integral и Derivative — Пропорциональный, интегральный и производный). Набор алгоритмов, который управляет полетом. Тема сложная, подробнее можно почитать здесь.
- RTF — Ready to fly — тип набора квадрокоптера, дрон в коробке, который готов к полету. Все необходимое есть в комплекте.
- Pitch (Пич) — наклон вперед/назад.
- Rate Mode — тоже самое, что акро.
- Roll (Ролл) — крен вправо или влево.
- Rx (эр икс) — аббревиатура приемника.
- RTH — функция «возврат домой».
- S — обозначает банку (cell) аккумулятора. Например, 4S, 5S и так далее.
- Throttle (Тротл) — газ. Это левый стик, который отвечает за газ (поднимаем вверх — дрон летит вверх, вниз — вниз).
- Thrust (Траст) — тяга двигателей. Подъемная сила.
- Tiny Whoop — маленькие микро-квадрокоптеры, комнатные. Вы их наверняка видели. Оборудованы для FPV полетов.
- Tx — аббревиатура передатчика, Transmitter.
- VTX — видеопередатчик.
- XT-60 — тип коннектора для соединения аккумулятор-квадрокоптер.
- Yaw — Ось Z, а точнее вращение вокруг оси.
- АКРО (Acro\Acrobatic Mode) — ручной режим работы для фристайла и гонок. Квадрокоптер будет полностью под вашей властью. Если в режиме стабилизации дрон будет сам себя выравнивать, то здесь нет — до какого момента вы его наклоните, на том моменте он и останется. В этом режиме летают все опытные пилоты.
- Банка, секция (Cell) — LiPo аккумуляторы состоят из нескольких банок. Одна банка имеет напряжение 3.7 вольт. Аккумулятор 4S будет состоять из 4 банок, значит его напряжение будет 4*3.7=14.8V.
- Баро, барометр, baro, barometr — датчик, который измеряет высоту.
- Бесщеточные/бесколлекторные моторы (Brushless Motor) — мощные и производительные двигатели в которых отсутствуют щетки. В нем есть только 2 подшипника. Более подробно о том, как работают щеточные и бесщеточные двигатели, вы можете посмотреть в этом видео.
- Безголовый режим (Headless flight mode) — режим, когда выключается определение перед-зад квадрокоптера и он для вас всегда будет «головой» вперед, не зависимо от того, какой стороной он повернут к вам. Отличная функция для новичков.
- Биндинг, забиндить (Binding) — процесс привязки (соединения) пульта управления и приемника на квадрокоптере.
- Вибрация — нежелательное воздействие на видео при неправильной конфигурации, компоновке и т.д. , из-за вибрации на видео появляются полосы, как желе.
- Визуальный полет (Line of Sight) — как следует из названия, пилот летает не в шлеме/очках, а смотрит визуально. На мой взгляд, это только побаловаться, так как большой шанс потерять ориентирование в процессе полета (вы можете не понять в какую сторону летит ваш дрон).
- Гироскоп, Giro — датчик, который определяет положение в пространстве.
- ЗУ — зарядное устройство.
- Канал (Channel) — термин относится к радиосистеме управления. Каждый элемент управления на пульте имеет свой радиоканал, по которому передает сигнал.
- Карбон — прочное и легкое углеводородное волокно из которого делают рамы для дронов.
- КИТ-набор — это набор, который состоит из частей квадрокоптера, который вам необходимо собрать. В набор как правило входит только сам дрон без аппаратуры управления, зарядного устройства и аккумуляторов.
- Лопасти — плоская гребная часть пропеллера.
- Луч — одна из частей рамы, на которой закреплен двигатель.
- Микро-квадрокоптер, микро — маленькие квадрокоптеры, обычно летающие на 1S аккумуляторах. Относятся к классу «игрушки». На таких летают в квартире.
- Мини-квадрокоптер, мини — стандарт для гоночных дронов. Размер от 180 до 250мм. Это привычные вам дроны.
- Мультикоптер (Multicopter) — общее название для дронов у которых более 2 двигателей.
- Мультишот (Multishot) — аналоговый протокол общения между полетным контроллером и регуляторами оборотов.
- ОСД (OSD) — дословно On Screen Display — изображение на экране. Это информация, которую можно наложить на видео. Выводится на экране шлема/очков в виде дополнительной информации, например, напряжение аккумулятора, время, расстояние и так далее.
- Очки и шлем (Goggles) — устройство, которое надевается на голову в области глаз. В шлем или очки транслируется видео с квадрокоптера, создавая полное погружение в полет. Вы будто в квадрокоптере.
- Передатчик (Transmitter) — пульт управления. Передает сигнал на приемник квадрокоптера, а приемник в полетный контроллер.
- Пищалка, баззер, буззер (Buzzer) — специальное звуковое устройство, которое издает громкий писк при определенных действиях и командах, например, для поиска упавшего квадрокоптера в траве или при включении, готовности к полету.
- Подвес, гимбал (Gimbal) — подвес для съемочного квадрокоптера, на который крепится камера. Подвес с автоматической механической стабилизацией.
- Полетный контроллер (Flight Controller) — мозг квадрокоптера. Центральная и главная плата управления дроном, в которую загружается прошивка.
- Приемник (Receiver) — устройство, которое устанавливается в квадрокоптере и принимает сигнал с пульта управления. Передает данные в полетный контроллер для дальнейшего управления дроном.
- Пропы (Prop) — сокращенное слово Пропеллеры.
- Регуляторы оборотов, они же «регули» (ESC — Electronic Speed Controller) — микросхема с компонентами. Полетный контроллер отправляет определенную информацию регуляторам оборотов, а те в свою очередь управляют скоростью вращения двигателей. 1 двигателю требуется 1 регулятор оборотов.
- Режим Горизонт (Horizon) — дрон будет выравниваться, если вы не будете подавать команды правым стиком (тангаж и крен), но при этом не будет препятствовать выполнять трюки с переворотами.
- Режим стабилизации (Level Mode) — режим, в котором квадрокоптер будет по максимуму стабилизировать ваш полет. В этом режиме не получится делать трюки, а наклон в разные стороны будет примерно до 30*. Идеальный режим для новичков и тех, кто только начал учиться летать.
- Стики — те самые палочки управления на пульте.
- Телеметрия (Telemetry) — данные, которые собираются с различных компонентов и датчиков авиамодели или любой другой модели. Передаются пользователю в виде информации, например, заряд, количество оборотов, скорость и так далее.
- Щеточные моторы (Brush Motor) — такие моторы работают по принципу физической передачи электричества на ротор с помощью щеток. Такие моторы низкой мощности и недолговечны. Непригодны для гоночных квадрокоптеров, да и вообще используются в основном в дронах игрушечного класса.
- Экшен камера — большинство пилотов любят снимать свои полеты на камеру и для этих целей крепят на квадрокоптер экшен-камеру. Это такая миниатюрная автономная камера со своим аккумулятором и хорошим качеством съемки.
Для поиска информации по терминам, воспользуйтесь поиском по сайту, вы найдете все необходимые статьи с более подробным описанием, либо перейдите в раздел Полный справочник (FAQ) о гоночных квадрокоптерах: с чего начать и как летать.
Базовые процедуры
Данная страница была написана с учётом использования квадрокоптера «Геоскан Пионер».
Arm (англ. – «вооружить») – режим активации моторов коптера. После активации моторов их рабочее состояние соответствует минимальным значениям. Этот режим является опасным, так как коптер реагирует на движение стиков и полностью готов к взлету. Активировать режим необходимо непосредственно перед взлетом, когда будет совершенна предполетная проверка всех систем и соблюдена техника безопасности перед полетом. На УМК «Пионер» команда «Arm» выполняется наклоном стика «Yaw» вправо вниз, в течении 3 секунд.
Disarm (англ. – «разоружить») – режим деактивации (отключение) моторов коптера. После деактивации моторов их рабочее состоянии соответствует нулевым значениям, регуляторы оборотов находятся в режиме ожидания и питание на моторы не подается. Коптер не реагирует на движение стиков управления. На коптере УМК «Пионер» команда «Disarm» выполняется наклоном стика «Yaw» влево вниз, в течении 3 секунд.
Процедура включения – последовательность действий после установки коптера на взлетную площадку перед взлётом.
Включение квадрокоптера на взлётной площадке:
- Пульт управления – включить;
- Заряд батареек пульта – проверить, при необходимости заменить;
- Li-Po аккумулятор на борту коптера – подключить;
- Arm – выполнить. (стик YAW право вниз на 3 секунды);
- Газ – включить на 10%;
- Процедура выключения – последовательность действий после посадки или крушения коптера.
Выключение квадрокоптера и завершение полета:
- Газ – перевести в минимум;
- Disarm – выполнить. (стик YAW влево вниз на 3 секунды);
- Газ – включить на 10% для проверки, что disarm прошел успешно;
- Li-Po аккумулятор на борту коптера – отключить;
- Пульт управления – выключить.
Предполетная подготовка коптера в помещении
Перед каждым полетом ответственно выполняйте все проверки. Формальное и безответственное выполнение проверок приводит к разрушению или потере коптера и серьезным травмам.
Перед каждым взлетом, даже если не было аварий необходимо проверять:
- Пропеллеры – проверить правильность установки и что вращению ничего не мешает, при необходимости – устранить помехи. Осмотреть на наличие повреждений, и убедиться в отсутствии зазубрин, вмятин, трещин, при необходимости – произвести замену пропеллеров, имеющие повреждения. Убедиться в затянутости гаек пропеллеров.
- Рама и элементы защиты – убедиться в отсутствии повреждений и проверить затянутость всех винтов. При необходимости – произвести замену или ремонт поврежденных элементов рамы или защиты.
- Аккумуляторы – убедиться в отсутствии механических повреждений защитной пленки, вздутий и характерного запаха химической реакции. При появлении малейших подозрений на повреждения, не используйте аккумулятор, и замените на исправный.
- Полезная нагрузка – в случае использования полезной нагрузки необходимо убедиться в надежности установки и ее фиксации (камера, модуль захвата груза), а также отсутствии повреждений.
- Провода – убедиться в отсутствии выпирающих и незакрепленных проводов, при необходимости зафиксировать и визуально убедиться в том, что пропеллеры не будут их касаться.
Важно: невыполнение данных условий может вызвать вибрацию, потерю одного или нескольких винтов в воздухе, внезапную потерю управления и аварию. При обнаружении посторонних шумов немедленно совершите посадку следуя правилам «Процедура выключения» в разделе базовые процедуры и совершите визуальный осмотр коптера.
Обеспечение безопасности при подготовке к взлёту
- Соблюдение правил предполетной подготовки коптера.
- Проверить заряд пульта управления и аккумуляторов коптера. Убедиться в том, что все полностью заряжено!
- Аккумулятор должен плотно прилегать к корпусу и вставляться в отсек свободно, без перекосов.
- Подключение аккумулятора осуществляться в последнюю очередь, только перед вылетом!
Важно: невыполнение данных условий может вызвать вибрацию, потерю одного или нескольких винтов в воздухе, вызвать потерю аккумулятора в полете, внезапную потерю управления, аварию и привести к травмам.
Для полетов необходимо приготовить:
- Коптер;
- Пульт управления;
- Аккумуляторы;
- Зарядное устройство (при наличии места подключения);
- Мультиметр или другой измеритель напряжения;
- Запасные пропеллеры и элементы защиты;
- Изоленту, ножницы, набор отверток;
- Ленту или скотч для обозначения зоны полетов.
При соблюдении правил предполетной подготовки и обеспечение безопасности к вылету, можно отправляться к зоне полетов.
Подготовка зоны полётов
В случае отсутствия безопасного воздушного пространства в виде куба с сеткой, который при возникновении непредвиденных ситуаций поможет защитить Вас и окружающих, необходимо определить зону для учебных полетов и ограничить ее лентой.
- Полеты в закрытом помещении – наклеить ленту на пол.
- Полеты на улице – растянуть ленту по воздуху, закрепив на крепкие опоры.
Чек-лист
Проверить следующие пункты:
- Аккумуляторы плотно установлены в отсек и провода аккумулятора уложены так, что, будучи подключенными не помешают полетам.
- Пропеллеры установлены правильно, закреплены и свободно вращаются.
- Элементы защиты коптера целы и закреплены.
- Выбран правильный режим полета.
- Присутствующие люди находятся за спиной. На расстоянии 10 метров спереди и сборку нет людей.
Обеспечение безопасности перед взлётом
- Располагать всех зрителей за спиной пилота и не допускать выхода зрителей в полусферу перед лицом пилота (в область пилотирования коптера).
- Помнить рассчитанное время полета коптера и его аккумулятора.
- Располагаться на расстоянии не менее 3-х метров от коптера при пилотировании на открытой площадке. Исключение может составлять лишь безопасное воздушное пространство, в виде куба ограниченное сеткой, здесь допускается расположение до 2 метров.
- Взлет осуществлять с ровно площадки.
- Если при активации моторов (Arm) вы услышите посторонний шум, незамедлительно отключите моторы (Disarm) и совершите визуальный осмотр коптера и установите причину возникновения постороннего шума.
Важно: невыполнение данных условий может привести к конструктивным повреждениям коптера вплоть до выхода аппарата из строя, внезапную потерю управления, травмам и несчастным случаям.
При соблюдении правил предполетной подготовки, обеспечение безопасности к вылету и перед взлетом, можно выполнить процедуру включения моторов и переходить к взлету.
Обеспечение безопасности во время полёта
- Во время полета коптера четко выполнять все указания преподавателя или лётного инструктора.
- Учебные полеты производить строго в обозначенной зоне и не допускать вылета за ее пределы. В случае если вы ее нарушили, незамедлительно вернуть коптер в обозначенное летное пространство или совершить посадку на месте, отключите двигатели, пульт дистанционного управления (Disarm) и вернитесь на исходную стартовую позицию.
- При обучении полетам летать на уровне ниже собственного роста и рядом с собой на расстоянии, на котором видна ориентация коптера в пространстве. В случае сомнений ориентации коптера немедленно совершить посадку на месте, отключите двигатели, пульт дистанционного управления (Disarm) и вернитесь на исходную стартовую позицию.
Примечание: для определения ориентации УМК «Пионер» на полетном контроллере изображена специальная метка, которая подсказывает, где у коптера находится носовая часть. Однако в процессе полета разглядеть ее практически не представляется возможным, и в случае изменения курса по рысканию становится достаточно просто перепутать кормовую и носовую часть, что приводит к инверсии управления в следствии к быстрой дезориентация пилота, потере управления, аварии и привести к травмам. Для того, чтобы в процессе полета всегда понимать, где у коптера носовая часть рекомендуется наклеить цветную ленту на элементы защиты коптера.
- При управлении коптером запрещаются резкие движения стиками, все движения выполняются плавно и аккуратно. Старайтесь не отрывать ваши пальцы от стиков управления.
- Летную практику осуществлять с предельной осторожностью и выполнять элементы пилотирования, в которых нет сомнений. Запрещается выполнять фигуры пилотажа, в успехе которых возникают сомнения, и фигуры, связанные с высоким риском аварийности.
Примечание: Опыт пилотирования будет приходить со временем, получаемые практические и теоретические навыки будут открывать новые возможности пилотирования и помогать справлять с внештатными ситуациями оперативно. Не подвергайте высокой степени опасности себя и окружающих.
- Соблюдайте скоростной режим. Скорость полёта коптера держать в пределах скорости идущего человека.
Примечание: Инерция – свойство тел сохранять состояние покоя или движения, пока какая-нибудь внешняя сила не изменит это состояние. Коптер продолжит движение в заданном направлении, даже если переместить стик направления в центральное положение. Чем выше скорость смены направления движения, тем выше значение силы инерции. Если лодку толкнуть на озере она плывет, пока трение об воду не остановит её, а трение воздуха еще ниже, чем воды, поэтому коптер будет лететь туда, куда вы его направите пока обратный импульс не погасит предыдущий. Для постоянного контроля инерции коптера необходим строгий скоростной режим и максимальная плавность передвижения стиков управления. Чем медленней и плавней движения стиков, тем выше контроль над коптером в воздухе.
#РАЗБОР Что делать, чтобы не разбить и не потерять дрон
 В закладки

Управление коптером — задача не самая сложная, но она требует сноровки, внимания и терпения. Большинство возможных трудностей связано с несоблюдением правил — в том числе безопасности.
Разбираем возможные проблемы на примере DJI Mavic Pro.
Основы безопасного пилотирования
DJI Mavic Pro использует технологию автоматического обнаружения препятствий. Она позволяет распознать объекты на расстоянии до 15 метров без участия пользователя и не врезаться в них. Поэтому с безопасным управлением справится даже новичок.
Тем не менее, для первых полетов рекомендуем выбрать несложную открытую локацию с минимальным количеством препятствий в виде зданий, деревьев и, конечно, людей. Лучше избегайте массовых мероприятий, пока не разовьете необходимый навык.
Нельзя использовать DJI Mavic Pro при скорости ветра больше 10 метров в секунду, в снег, дождь и туман. Ночью — на свой страх и риск. Ограничение по высоте — 500 метров.
Если боитесь не справиться с управлением, когда нет достаточного опыта, не отправляйте квадрокоптер далеко. С OcuSync он способен передавать видеосигнал в разрешении 1080p без потери качества на расстояние до 7 километров. Но в случае помех есть шанс потерять его.
Предполётная подготовка квадрокоптера
Прежде чем хватать DJI Mavic Pro и ехать полетать на ближайшее открытое пространство, вы должны установить мобильное приложение для управления дроном DJI GO 4 на iPhone или Android.

Вам также пригодится программа DJI Assistant 2 на Mac или PC для сервисных нужд — обновление программного обеспечения и диагностика. Обязательно регулярно обновляйте и проверяйте квадрокоптер. Это поможет избежать трудностей в будущем.
Чтобы правильно подготовить дрон к полету, ознакомьтесь с инструкцией. А после выходите в чисто поле и запускайте.
Нюансы пилотирования и посадки дрона
После включения дайте DJI Mavic Pro пару минут, чтобы он обнаружил необходимое количество спутников, по которым будет ориентироваться.
Если число спутников оказалось меньше шести, в такой локации нужно летать очень осторожно или не летать вообще.
GPS работает не везде. На локации может быть недостаточно число спутников. Но случаются и искусственные ограничения. Возле Кремля, например, работа GPS ограничена из соображений безопасности.
Выберите режим полета
Предельная скорость полета дрона — 65 километров в час, а максимальное время в небе от одного заряда — 27 минут. Эти показатели были получены в безветренной среде, поэтому в реальном мире они ниже.

У DJI Mavic Pro два режима полета — P (позиционирование) и S (спортивный). В первом случае квадрокоптер использует сигнал спутников и систему переднего нижнего обзора для установки своего местоположения, автоматической стабилизации и навигации между препятствиями.
При достаточном освещении скорость дрона ограничена на отметке в 36 километров в час. А при выключении системы обнаружения сигнала дрон разгонится и до 58.
Используйте спортивный режим пилотирования, только если уверены в своих навыках.
Во втором случае дрон переключается в режим предельной скорости, а пульт — максимальной чувствительности. При работе с этим режимом система автоматического распознавания препятствий отключается, а расстояние торможения увеличивается вплоть до 30 метров.
Ориентируйтесь на индикаторы полета
DJI Mavic Pro оборудован передними и задними индикаторами состояния.

Передние огни показывают его ориентацию и постоянно горят красным, если он включен. А задний индикатор показывает состояние контроллера: диагностика, прогрев, режимы, торможение и так далее.
Обратите внимание, если быстро мигает желтый индикатор, квадрокоптер не может найти сигнал пульта. Если красный мигает медленно — низкий уровень заряда, быстро — плохой сигнал. Если поочередно мигают оба — нужна калибровка компаса.
Настройте возвращение дрона домой
С помощью функции автоматического возврата домой дрон летит в заданную точку согласно последней записи. В данном случае есть три режима: интеллектуальный, низкий заряд аккумулятора и аварийный.
В первом случае нужно нажать на кнопку RTH и следовать инструкциям на экране. Квадрокоптер будет избегать препятствия на своем пути и зависать, чтобы не допустить столкновений. При этом пилот сможет в любой момент переключиться в ручной режим.

Во втором случае квадрокоптер сообщит пилоту, что заряда аккумулятора может не хватить на возврат домой. При этом рекомендуем согласится на автоматический возврат.
В третьем случае дрон автоматически возвращается на домашнюю точку, когда теряет сигнал с пультом. Но при его восстановлении полет можно будет без проблем продолжить переключением режима.
Посадка квадрокоптера
DJI Mavic Pro автоматически проводит сканирование поверхности для посадки и определяет подходящее по рельефу место. И точно сообщит, если что-то пошло не так, для получения дополнительных данных от пилота.
Следите за техникой безопасности, не подходите и не берите дрон в руки, пока его двигатели не остановились.
Сразу после посадки выключите квадрокоптер и не пытайтесь совершить повторный полет. Автопилот устройства может сработать неверно, что окажется чревато последствиями.
Падение и ремонт квадрокоптера
Если полет закончился аварийной посадкой, не нужно пытаться как можно быстрее бежать к коптеру и пытаться разобраться со случившимся.
Прежде всего, нужно дождаться полной остановки двигателей, а после быстро отключить аккумуляторы. И лучше набросить на коптер плотную ткань, чтобы избавиться от опасности случайно включившихся двигателей.
Стоимость ремонта квадрокоптера
Во время падения квадрокоптера чаще всего страдают пропеллеры, защитная крышка подвеса камеры и аккумулятор устройства.

Схема строения DJI Mavic Pro
В России пропеллеры и защита камеры обойдутся в 800 руб., а аккумулятор от 6 500 руб. — заменить эти комплектующие можно без помощи специалистов. Для более серьезного ремонта придется обратиться в ближайший официальный сервисный центр DJI, где ремонт корпуса, двигатели и других узлов квадрокоптера обойдется от 1 000 руб. Цена ремонта зависит от сложности и станет известной после диагностики.
В России DJI рекомендует сервисный центр Skymec — +7 495 668 0791
Определение сбоя программного обеспечения
DJI Mavic Pro записывает все данные о полете, чтобы в аварийном случае можно было определить ошибки пилота и программного обеспечения. Все они хранятся в FlightRecord, который удобнее всего сбросить на компьютер и приложить к дрону на съемном носителе во время обращения в сервисный центр. Если авария случилась не по вине пилота, ремонт квадрокоптера будет оплачен за счет DJI.
Для Android устройств:
- Подключите Android-устройство к компьютеру
- Найдите в корневой папке соответствующий каталог как: …\ DJI \ dji.pilot \ FlightRecord
- Вы увидите список TXT-файлов, это и есть данные FlightRecord. Теперь просто нужно их скопировать.
Для iOS устройств:
- Подключите мобильное устройство к компьютеру
- Откройте iTunes и в разделе «Программы» войдите в «DJI GO».
- Оттуда скопируйте TXT-файлы, это и есть данные FlightRecord.
Пропажа и поиск дрона
Потерять современный квадрокоптер — исключение из правил. Это может случиться из-за сбоя в работе GPS, при неприемлемых погодных условиях или из-за ошибки пилота.Главное — здравый ум. Если следовать правилам использования квадрокоптера, шанс потерять его сводится к нулю.
Как найти дрон самостоятельно
Если потеряли DJI Mavic Pro, используйте функцию Find My Drone
С помощью этой возможности всегда будете в курсе как текущего, так и последнего известного местоположения квадрокоптера. Отслеживание дрона осуществляется через GPS.
Когда квадрокоптер совершает экстренную посадку после потери сигнала с пилотом или при минимальном заряде аккумулятора, его иногда сдувает по направлению ветра. Поэтому оцените направление и скорость ветра с помощью стандартного приложения. И двигайтесь по полученному от точки потери сигнала по Find My Drone вектору.

Постарайтесь подобраться к месту потенциального местоположения дрона как можно ближе. После этого пытайтесь подключиться к устройству стандартными средствами. Если получится словить сигнал, обновите данные о местоположении дрона в Find My Drone и продолжите дальнейшие поиски. Или поднимите снова в воздух и вернете автоматикой.
Если найти квадрокоптер не удалось
В этом случае нужно обратиться за помощью в сообщество по поиску потерянных квадрокоптеров. Популярный вариант — сервис LostDrones. Система работы сервиса проста. На его страницах пользователи публикуют потерянный и найденные квадрокоптеры — таким образом он служит средством коммуникации между двумя сторонами.
В дополнение к этому лучше разместить соответствующую информацию на всех локальных площадках, близких к месту, где потерялся дрон.
В закладки