CAN-шина. Просто и понятно
Из этой статьи вы узнаете, что такое CAN-шина, почему она появилась. Разберемся с блоками управления в автомобиле и с тем, как они общаются между собой. Расскажем, какие контроллеры соединяются быстрой CAN-шиной, а какие — медленной.
Узнаете, как устроена CAN-шина на физическом и цифровом уровне, из каких данных состоит сообщение, как происходит арбитраж трафика. Какая максимальная длина кабеля и скорость передачи информации, как реализована защита от помех.

Если интересует какой-то конкретный вопрос, пользуйтесь оглавлением.
Что такое CAN-шина?
Автомобиль подобен человеческому организму. Сеть контроллеров (шина CAN) это как нервная система у человека.
В свою очередь, «узлы» или «электронные блоки управления» (ЭБУ) подобны частям тела. Они соединены между собой через CAN-шину.

Шина CAN представляет собой витую пару проводов. С ее помощью все блоки управления в автомобиле соединены в единую информационную сеть.
Причины появления CAN-шины
Когда вы нажимаете выключатель в своем доме, чтобы включить свет, электричество проходит через выключатель к лампам.
Автомобили раньше использовали такое же подключение. С тех пор как в 1915 году Генри Форду пришла идея добавить в свои автомобили фары и электрический сигнал, электричество поступало от аккумулятора через выключатели к фарам и другим устройствам.
К 1960-м годам в каждом автомобиле были тысячи тяжелых проводов.

После нефтяного эмбарго 1970-х годов на автопроизводителей оказывалось все большее давление с целью повышения эффективности использования топлива. Поэтому они начали искать способы уменьшить вес выпускаемых автомобилей.
К началу 1980-х годов в автомобилях было все больше и больше электронных блоков управления. Сначала электронное управление получили самые важные системы, такие как системы управления двигателем, трансмиссией и тормозной системой. Но со временем электронное управление распространилось и на второстепенные либо периферийные системы, такие как климат-контроль, блоки комфорта и прочие.
В скором времени такое положение дел привело к тому, что производители столкнулись тремя проблемами:
Такие компании, как Bosch, искали тип шинной коммуникационной системы, которая могла бы использоваться в качестве системы связи между несколькими ЭБУ и системами автомобиля.
Они искали на рынке, но не могли найти именно то, что было нужно, поэтому они начали разработку «Controller Area Network» в партнерстве с Mercedes-Benz, Intel, а также несколькими университетами Германии.
Краткая история шины CAN
В 1986 году компания Bosch представила стандарт CAN на конгрессе SAE в Детройте. Год спустя корпорация Intel начала поставки первых микросхем контроллеров CAN, и автомобильный мир изменился навсегда.
- До CAN: автомобильные ЭБУ использовали сложную проводку «точка-точка».
- 1986: Компания Bosch разработала протокол CAN.
- 1991: Bosch опубликовала CAN 2.0 (CAN 2.0A: 11 бит, 2.0B: 29 бит).
- 1993: CAN принят в качестве международного стандарта (ISO 11898).
- 2003: ISO 11898 становится серией стандартов.
- 2012: Bosch выпустила CAN FD 1.0 (передачи данных на двух скоростях).
- 2015: Протокол CAN FD стандартизирован (ISO 11898-1).
- 2016: Физический уровень CAN для скоростей передачи данных до 5 Мбит/с стандартизирован в ISO 11898-2.
Теперь, например, достаточно одного датчика температуры, который подключен к блоку управления двигателем. ЭБУ опрашивает датчик температуры для себя и отправляет эту информацию в виде сообщения в информационную шину данных для других блоков.

При таком подходе уменьшается количество проводов, нет дублирования датчиков. Появляется возможность ввода/вывода информации из электронных блоков управления, что позволяет диагностировать сложные системы с множеством электронных блоков управления.
Сегодня CAN является стандартом в автомобилях (легковых, грузовых, автобусах, тракторах, …), кораблях, самолетах, электромобилях и многом другом.
Что такое ЭБУ?
В автомобиле ЭБУ могут быть, например, блок управления двигателем, подушками безопасности, аудиосистемой и т. д.
В современном автомобиле может быть до 70 ЭБУ — и каждый из них может иметь информацию, которой необходимо поделиться с другими участниками сети.

Именно здесь на помощь приходит CAN-шина. Она позволяет каждому блоку управления общаться со всеми другими ЭБУ без сложной специальной проводки.
В частности, блок управления может передавать данные с датчиков по шине CAN. Переданные данные принимаются всеми другими контроллерами в сети CAN, после чего каждый ЭБУ может проверить данные и решить, принимать их или игнорировать.
Физический уровень шины CAN
Физический уровень CAN описан в стандарте ISO 11898 и регламентирует способ передачи данных. В случае с CAN-шиной это два провода витой пары. При этом CAN-шина вполне может работать и по одному проводу, а витая пара прежде всего используется для защиты от помех.
Однопроводная схема
Для того чтобы лучше понять как данные передаются по двухпроводной CAN-шине, давайте сначала рассмотрим как данные передаются по однопроводной схеме, которой, например, является K-линия.
Итак, есть один провод, с его помощью соединены блоки управления. Этот провод внутри блока соединен с 12 вольтами через резистор 5 килоом. Таким образом напряжение на проводе становится по умолчанию 12 В.

Каждый из подключенных блоков может стягивать это напряжение на массу, меняя его с 12 на 0 вольт. Таким образом, получаются прямоугольные импульсы на шине данных. Они могут принимать всего два уровня напряжения — 0 и 12 вольт.
Присвоим низкому уровню в ноль вольт логический ноль, а уровню 12 вольт — логическую единицу. Зададим тактовый сигнал шины, то есть обозначим сколько раз секунду блоки будут опрашивать шину и соответственно сколько времени будет длиться один бит.

То есть наименьшая часть цифровой информации вид может принимать только два значения 0 или 1. Таким образом, мы получили физическую возможность отправлять и принимать двоичные данные между блоками управления.
Витая пара. Как работает CAN high-speed
В CAN-шине тот же принцип, только сигнал считывается как разница между напряжениями проводов CAN-high и CAN-low, которые образуют витую пару.


Чтобы понять, как именно это происходит, давайте рассмотрим как могут меняться уровни напряжения на этих проводах.
По умолчанию на проводе CAN-high, как и на проводе CAN-low, напряжение соответствует величине в 2,5 В. При этом разница напряжений между проводами составляет 0 В. Такое состояние can-шины называется рецессивным (recessive) и интерпретируется как логическая единица.
Существует и второе состояние шины, при котором напряжение на проводе CAN-high будет 3,5 вольт, а на проводе CAN-low — 1,5 В. Разница напряжений между проводами составит 2 вольта. Это состояние называется доминантным (dominant) и соответствует логическому нулю.

Логическая 1 (рецессивное состояние):
- 2,5 вольта на проводе CAN_H;
- 2,5 вольта на проводе CAN_L;
- дифференциальное напряжение 0 вольт.
Логический 0 (доминантное состояние):
- 3,5 вольта на проводе CAN_H;
- 1,5 вольта на проводе CAN_L;
- дифференциальное напряжение 2 вольта.
Так работает высокоскоростная шина CAN high speed. Она описана в стандарте ISO 11898-2.
Работа CAN low speed
Устройство низкоскоростной шины CAN low speed описано в стандарте ISO 11898-3. Для нее уровни напряжения такие.

Логическая 1 (рецессивное состояние):
- 0 вольт на проводе CAN_H;
- 5 вольт на проводе CAN_L;
- дифференциальное напряжение 5 вольт.
Логический 0 (доминантное состояние):
- 3,6 вольта на проводе CAN_H;
- 1,4 вольта на проводе CAN_L;
- дифференциальное напряжение 2,2 вольта.
Защита от помех
Ведь и на одном проводе все работало, так зачем усложнять?
CAN-шиной объединены самые ответственные блоки управления автомобиля. От качества этой связи напрямую зависит безопасность движения. В связи с этим CAN-шине предъявляются высокие требования к надежности и безотказности.
Дело в том, что многие компоненты автомобиля являются источниками электромагнитных помех. Особенно система зажигания.
Использование витой пары позволяет в значительной степени решить эту проблему. Давайте посмотрим, как это происходит.

Представьте себе, что витая пара CAN-шины попадает в зону действия электромагнитной помехи. В медном проводе индуцируется напряжение, которое плюсуется или отнимается от напряжения, уже существующего на этом проводе.

Предположим, что на проводе CAN-high в рецессивном состоянии напряжение было 2,5 В. Помеха увеличила его на 1,1 В. Соответственно мы получили напряжение в 3,6 В, которое могло быть интерпретировано уже как доминантное состояние.
Но CAN-шина устойчива к таким помехам, потому что сигналом является не просто изменение уровня напряжения на одном из проводов, а именно изменение разницы между напряжениями на этих проводах. А разница как раз не изменилась из-за применения витой пары.

Таким образом, на проводе CAN_L напряжение поднимется на те же 1,1 В. А разница напряжений как была 2,5 — 2,5 = 0 В, так и осталась 3,6 — 3,6 = 0 В. Действие помехи на шину в доминантном состоянии аналогично.
Зачем нужен трансивер
Название Transceiver произошло от двух слов receiver (приемник) и transmitter (передатчик). Переводится как приемопередатчик.
Трансиверы обрабатывают дифференциальный сигнал, принимают и передают информацию. Трансивер связывает провода витой пары (CAN_H и CAN_L) с линиями Tx и Rx микропроцессора, который не умеет напрямую работать с CAN-шиной.
По линии Tx микропроцессор отправляет информацию в шину данных, а по линии Rx он считывает информацию.

В трансивере находится схемотехника, которая формирует разные уровни напряжения на проводах CAN_H и CAN_L для доминантного и рецессивного состояния шины.
Трансивер обычно устанавливается внутри электронного блока управления и представляет собой специализированную микросхему.
Оконечные сопротивления
Это еще одна часть физического уровня CAN-шины. Оконечные сопротивления используются для борьбы с отраженным сигналом так называемым эхом.

Отраженный сигнал препятствует нормальной передаче данных. Причем, чем больше будет длина проводов шины и чем выше будет скорость передачи данных, тем значительней будет проявляться этот негативный эффект.
Правильно подобранные конечные нагрузочные сопротивления компенсируют отраженный сигнал. Обычно это два резистора по 120 ом внутри блока управления. Они подключены к противоположным концам шины. Таким образом, сопротивление между проводами can-шины составляет около 60 ом.
У разных автопроизводителей величина оконечных сопротивлений может отличаться.
Где применяется CAN high speed, а где CAN low speed
HS-CAN и LS-CAN отличаются скоростью передачи данных и уровнями рабочих напряжений. Быстрый CAN применяется для связи блоков управления двигателя, автоматической коробки передач, тормозов, рулевого управления, подушек безопасности, полного привода, пневмоподвески и других важных систем, от которых напрямую зависит безопасность движения.

Медленный CAN используется для менее важных систем, таких как климат-контроль, системы комфорта, наружное освещение, электропривод сидений и т. п. в зависимости от комплектации автомобиля.

Особенностью медленного CAN является возможность сохранять работоспособность в однопроводном режиме, если второй провод витой пары поврежден.
Высокоскоростной и низкоскоростной CAN автопроизводители могут называть по-своему, а также пользоваться любой из доступных скоростей передачи данных.
Межсетевой шлюз (CAN gateway)
Часто есть необходимость передавать информацию от блока управления, подключенного к быстрой CAN-шине, к блоку, подключенному к медленной CAN-шине, и наоборот. Например, блоку управления климатом нужно знать температуру двигателя.
Так как напрямую разные CAN-шины не соединить, для этих целей используется межсетевой шлюз (CAN gateway). К нему подключаются шины с разными скоростями. Это могут быть не только CAN-шины, но и другие шины, присутствующие в автомобиле, к примеру, FlexRay или Ethernet.

Часто в CAN gateway хранится информация об автомобиле, VIN номер и комплектация. Именно из него сканеры получают информацию при автоопределении автомобиля.
Сам межсетевой интерфейс может быть выполнен как отдельным блоком, так и встроен в другие блоки. Обычно это приборная панель, электронный замок зажигания или блок управления бортовой сети (Body Control Module — BCM).

Мы разобрались физическим уровнем CAN-шины. Теперь вы знаете, как напряжение на витой паре становится единицами и нолями, как биты передаются от одного блока управления к другому.
Канальный уровень CAN-шины (передача данных)
CAN является широковещательной шиной последовательной передачи данных. То есть данные отправляются по очереди бит за битом и при этом между узлами сети реализован один общий эфир, когда каждый слышит каждого.
Блоки управления, как и диагностический сканер, выступают узлами в сети CAN-шины. Но для того, чтобы все это заработало мало просто подавать в шину единицы и ноли. Нужно определить, какой узел будет говорить, какой слушать, каков будет формат сообщения, кому это сообщение адресовано и как будет подтверждаться правильность приема.
Эту задачу решает канальный уровень (data link layer), описанный в стандарте ISO 11898-1. Каждый узел может отправлять и принимать информацию кадр за кадром.
Существует четыре типа сообщений-кадров:
- Кадр данных (data frame). Передает информацию одному или нескольким узлам-приемникам.
- Кадр удаленного запроса (remote frame). Запрашивает данные у других узлов.
- Кадр ошибки (error frame). Сообщает об ошибках.
- Кадр перегрузки (overload frame). Сообщает о состоянии перегрузки.
Из чего состоит кадр CAN-шины
Рассмотрим структуру самого распространенного кадра Data frame.

SOF. Начало кадра
Первый бит кадра (SOF — Start Of Frame) всегда доминантный логический ноль. Он выводит шину из состояния холостого хода и начинает передачу данных.
Арбитражное поле
Дальше следует арбитражное поле. Оно используется для того, чтобы определить, какой из узлов получит доступ к вещанию по шине. Ведь передача данных последовательная, бит за битом, кадр за кадром. Соответственно узлам приходится ждать своей очереди для отправки сообщения в шину, но при этом слушают шину они постоянно.
Зачем нужен арбитраж CAN-шины
Арбитраж сообщений это процесс, в котором два или более CAN-контроллеров договариваются о том, кто должен использовать шину.
Любой узел может начать передачу данных, когда обнаружит незанятую шину. Это может привести к тому, что два или более контроллеров начнут передачу сообщения почти одновременно.
Нет такого блока, который будет вещать всегда первым. Первым всегда будет передавать информацию тот блок, чьё сообщение имеет наивысший приоритет. И как раз этот спор и решается в арбитражном поле. Разберемся как именно.
Как происходит арбитраж CAN-шины и что такое идентификатор
Представим, что есть три узла, которые одновременно хотят получить доступ к CAN-шине. После бита «Start Of Frame» каждый из этих блоков начинает отправлять биты идентификаторов в шину данных.

Идентификатор присвоен каждому сообщению и определяет его приоритет, то есть определяет, какое сообщение более важное и должно быть отправлено в первую очередь.
Все узлы одновременно, бит за битом, начинают отправлять идентификаторы кадров в шину данных. В это же время все узлы также и считывают каждый новый появившийся бит на шине.

Пока отправляемые биты у всех блоков совпадают, все идет без изменений. Но рано или поздно случается конфликт, когда разные узлы одновременно отправят разные биты. И вот тут самое время вспомнить, что доминантный бит (логический 0) перебивает рецессивный бит (логическую 1) в конфликтных ситуациях. Это реализовано аппаратно в схемотехнике трансивера.
Это условие приводит к тому, что узел, у которого рецессивный бит (логическая единица) проигрывает арбитраж тому узлу, у которого оказался доминантный бит (логический ноль).
Проиграв арбитраж, блок утрачивает доступ к шине и ждет в режиме «только чтение» следующего арбитража. При этом остальные блоки продолжают арбитраж. Но при каждом очередном конфликте один из них отсеивается. И так до тех пор, пока не останется всего один блок, чье сообщение оказалось самым приоритетным и выиграло арбитраж.
Выигравшему блоку принадлежит право отправить сообщение в шину, а потому именно он будет продолжать начатый кадр.
Важным условием успешного битового арбитража является то, что никакие два узла не могут передавать одно и то же поле арбитража. Из этого правила есть одно исключение: если сообщение не содержит данных, то любой узел может передать это сообщение.
Поскольку шина является проводной, а доминирующий бит логически равен 0, следует, что в арбитраже победит сообщение с численно наименьшим Арбитражным полем.
11-bit и 29-bit идентификаторы
11 бит дают возможность использовать только 2048 идентификаторов, то есть 2048 параметров Этого иногда бывает недостаточно. В этом случае используется 29-битый ID. Таким образом, появляется возможность использовать миллионы идентификаторов.

Кадр с расширенным 29-битным идентификатором (CAN 2.0B) идентичен кадру с 11-битным идентификатором (CAN 2.0A), за исключением более длинного идентификатора. Он используется, например, в протоколе J1939 для большегрузных автомобилей.
Что произойдет, если узел будет один на шине и попытается передать сообщение?
Блок, конечно, выиграет арбитраж и с радостью продолжит передачу сообщения. Но когда придет время подтверждения… ни один узел не пошлет доминирующий бит подтверждения ACK (о нем ниже).
Передатчик почувствует ошибку ACK, пошлет флаг ошибки, увеличит свой счетчик ошибок передачи на 8 и начнет повторную передачу. Это произойдет 16 раз. Затем передатчик перейдет в режим пассивной передачи ошибок.
По специальному правилу алгоритма ограничения ошибок, счетчик ошибок передачи не увеличивается, если узел пассивен и ошибка является ошибкой ACK. Таким образом, узел будет продолжать передачу вечно, по крайней мере, до тех пор, пока кто-то не подтвердит сообщение.
RTR. Запрос на удаленную передачу.
Следующий бит Remote Transmission Request (RTR). Это бит запроса. Он определяет какого типа будет сообщение:
- Dataframe, когда вещающий блок сообщает информацию или
- Remote frame, когда передающий блок запрашивает информацию.
Поле Control
Дальше следует поле Control, в котором первый бит ID extension. Если в нем будет логический ноль, то будет использоваться стандартный 11-битный идентификатор, а если логическая единица, то расширенный 29-битный.

Каждый идентификатор это какой-то параметр. Например, обороты двигателя, температура, состояние замка зажигания, угол поворота руля, скорость автомобиля, запрос на включение кондиционера и так далее.
Биты DL3 — DL0 в поле Control используется для определения заранее количества байтов, которые будут передаваться в следующем поле Data. Чтобы не передавать лишние биты и сократить время фрейма, тем самым увеличив скорость передачи данных. По этой же причине по-умолчанию используется 11-битный идентификатор, чтобы без надобности не тратить время на лишние 18 бит.
Поле Data
В поле Data находится самая полезная информация, которую нужно передать. Обороты, скорость, нагрузка и т. п.

Ради передачи этой информации и строится весь фрейм. Это поле может составлять от 1 до 8 байт, то есть от 8 до 64 бит.
CRC. Контрольная сумма
Следующее поле это контрольная сумма CRC (Cyclic Redundancy Check). Представляет собой значение, вычисленное по определенной формуле, на основе битов из предыдущих полей.

То есть все эти биты обрабатываются определенным алгоритмам в блоке-отправителе. Результат этой отработки записывается в поле контрольной суммы кадра.
После этого уже блок-получатель повторно вычисляет контрольную сумму CRC таким же алгоритмом, но уже на базе полученной информации.
Если каждый из битов был распознан правильно, то контрольная сумма у блока-получателя будет такой же, как и у блока-отправителя. В этом случае данные считаются переданными без ошибок.
Если же контрольная сумма не сходится, распознается ошибка передачи данных и полученная информация игнорируется.
ACK. Бит подтверждения
Следующим идет бит подтверждения ACK (Acknowledge). Узел-отправитель выставляет в нем рецессивное состояние, но узел-получатель перебивает его доминантным в случае успешного приема, тем самым подтверждая передачу сообщения.

Отправитель проверяет наличие бита подтверждения и повторно передает сообщение, если подтверждение не было обнаружено.
Наличие бита подтверждения на шине не означает, что любой из предполагаемых адресатов получил сообщение. Единственное, что мы знаем, это то, что один или несколько узлов на шине приняли его правильно.
EOF. Конец кадра
Дальше идут 7 бит поля End of Frame (EOF). Это конец кадра, после которого кадр завершается и шина снова переходит состояние холостого хода.

И так до тех пор, пока один или несколько блоков снова не начнут отправлять сообщения.
Адресация и идентификация сообщений CAN-шины
Стоит еще раз отметить, что в CAN-сообщениях нет явного адреса. Каждый узел принимает весь трафик на шине. Используя аппаратные фильтры и программное обеспечение, он определяет, является ли сообщение «интересным» или нет.
Фактически, в CAN не существует понятия адреса сообщения. Вместо этого, содержимое сообщений идентифицируется по ID, который присутствует в кадре. Считается, что сообщения CAN имеют «адрес содержимого».
Обычный адрес сообщения будет выглядеть так: «Вот сообщение для узла N». Сообщение с адресом содержимого выглядит так: «Вот сообщение, содержащее данные с меткой N». Разница между этими двумя понятиями небольшая, но существенная.
Содержимое поля арбитража, согласно стандарту, используется для определения приоритета сообщения на шине. Все контроллеры CAN также используют все поле арбитража (некоторые используют только часть) в качестве ключа в процессе аппаратной фильтрации.
Стандарт не говорит, что поле арбитража должно использоваться в качестве идентификатора сообщения. Тем не менее это очень распространенное использование.
Что такое CAN FD (Flexible Data Rate CAN)?
С расширением функциональности автомобиля возрастает и нагрузка на CAN-шину. CAN FD (Flexible Data Rate) была разработана как шина CAN «следующего поколения».

Стандартная длина каждого сообщения была увеличена в 8 раз — с 8 до 64 байт, а максимальная скорость передачи данных была аналогично увеличена с 1 Мбит/с до 8 Мбит/с. Одним словом, CAN FD повышает скорость и эффективность. Поэтому она используется в современных автомобилях.
CAN FD обратно совместим и поддерживает протокол CAN 2.0, а также специальные протоколы, такие как SAE J1939.
CAN FD по сути является расширением оригинального стандарта CAN, как указано в ISO 11898-1, и полностью совместим с классическими CAN-шинами.
Отличия CAN FD от обычной CAN-шины
- CAN FD работает одновременно на двух скоростях. Поле арбитража или заголовок кадра передается со стандартной скоростью, например 500 кбит/с. А поле данных передается на скорости в несколько раз выше, вплоть до 8 Мбит/с.
- Размер сообщения увеличен до 64 байт. В обычной CAN-шине — максимум 8 байт.
- Контроллер CAN FD способен принимать обычные CAN сообщения, а стандартный CAN узел не может принимать кадры формата CAN FD.
- Для шины CAN FD нужны специальные микросхемы-трансиверы с повышенным быстродействием.

В настоящее время CAN FD используется в высокопроизводительных автомобилях, но по мере развития ЭБУ и снижения стоимости аппаратного обеспечения CAN FD, это лишь вопрос времени, когда CAN FD появится практически во всех автомобилях.
Будущее шины CAN
В будущем протокол шины CAN будет оставаться актуальным, хотя на него будут влиять основные тенденции:
- Потребность во все более расширяющихся функциях автомобиля.
- Рост облачных вычислений.
- Развитие Интернета вещей (Internet of Things — IoT).
- Развитие самоуправляемых автомобилей (без водителя).
В частности, рост числа подключенных автомобилей V2X и облачных вычислений приведет к быстрому росту автомобильной телематики и IoT CAN-регистраторов.
В свою очередь, перевод сети шины CAN в режим «онлайн» также подвергает автомобили рискам безопасности и может потребовать перехода на новые протоколы CAN, такие, как CAN FD.
Максимальная скорость CAN-шины
Максимальная скорость шины CAN, согласно стандарту, составляет 1 Мбит/с. Тем не менее некоторые CAN-контроллеры могут работать и с более высокими скоростями.
Медленный CAN low speed (ISO 11898-3) может работать на скорости до 125 кбит/с.
Однопроводной CAN может работать со скоростью около 50 кбит/с в стандартном режиме, а в специальном высокоскоростном режиме, используемом, например, для программирования ЭБУ, — до 100 кбит/с.
Максимальная длина кабеля в CAN-шине
При скорости 1 Мбит/с максимальная длина кабеля может составлять около 40 метров. Это связано с тем, что схема арбитража требует, чтобы волновой фронт сигнала успел распространиться до самого удаленного узла и обратно. Другими словами, длина кабеля ограничена скоростью света.
Другие максимальные длины кабелей (значения приблизительны):
- 100 метров при скорости 500 кбит/с;
- 200 метров — при 250 кбит/с;
- 500 метров — при 125 кбит/с;
- 6 километров — при 10 кбит/с.
Если для обеспечения гальванической развязки используются оптопары, максимальная длина шины соответственно уменьшается.
Управление автомобилем по CAN
Беспилотный автомобиль StarLine на платформе Lexus RX 450h — научно-исследовательский проект, стартовавший в 2018 году. Проект открыт для амбициозных специалистов из Open Source Community. Мы предлагаем всем желающим поучаствовать в процессе разработки на уровне кода, опробовать свои алгоритмы на реальном автомобиле, оснащенном дорогостоящим оборудованием. Для управления автомобилем было решено использовать Apollo, открытый фреймворк. Для работы Apollo нам необходимо было подключить набор модулей. Эти модули помогают программе получать информацию об автомобиле и управлять им по заданным алгоритмам.
К таким модулям относятся:
- модуль позиционирования автомобиля в пространстве с помощью GPS-координат;
- модуль управления рулем, ускорением и торможением авто;
- модуль состояния систем автомобиля: скорость, ускорение, положение руля, нажатие на педали и т.д.;
- модуль получения информации об окружении автомобиля. С этим справятся ультразвуковые датчики, камеры, радары и лидары.
Теоретическая часть
Что такое CAN-шина
В современных автомобилях управление всеми системами взяли на себя электронные блоки (Рис. 1.). Электронные блоки — это специализированные компьютеры, каждый из которых имеет все необходимые интерфейсы для интеграции с автомобилем. С помощью цифровых интерфейсов связи, блоки объединяются в сеть для обмена информацией друг с другом. Самые распространенные цифровые интерфейсы в автомобилях — CAN, LIN, FLEXRay. Из них наибольшее распространение получил именно CAN.
CAN (Controller Area Network) шина — это промышленный стандарт сети. В 1986 году этот стандарт разработали в компании Bosch. А первым автомобилем с CAN-шиной стал Mercedes-Benz W140, выпущенный в 1991 году. Стандарт разрабатывался для возможности устройствам общаться друг с другом без хоста. Обмен информацией осуществляется с помощью специальных сообщений, которые состоят из полей ID, длины сообщения и данных. Каждый блок имеет свой набор ID. При этом приоритет на шине имеет сообщение с меньшим ID. Поле данных может нести информацию, например, о состоянии систем и датчиков, команды управления механизмами и т.д.

Рис. 1. Шина CAN автомобиля.
На физическом уровне шина представляет собой витую пару из медных проводников. Сигнал передается дифференциально, за счет чего достигается высокая помехоустойчивость.

Рис. 2. Физическое представление сигнала в CAN шине
Посредством CAN шины можно получать информацию о состоянии различных датчиков и системах автомобиля. Также по CAN можно управлять узлами автомобиля. Именно эти возможности мы и используем для своего проекта.
Мы выбрали Lexus RX, потому что знали, что сможем управлять всеми необходимыми узлами по CAN. Так как самое сложное при исследовании автомобиля — это закрытые протоколы. Поэтому одной из причин выбора именно этой модели авто стало наличие описания части протокола CAN-шины в opensource-проекте Openpilot.
Правильно управлять автомобилем — означает понимать, как работают механические части систем автомобиля. Нам было необходимо хорошо понимать, как правильно работать с электроусилителем или управлять замедлением автомобиля. Ведь, например, при повороте колеса создают сопротивление на рулевое управление, что вносит свои ограничения на управление при повороте. Некоторые системы невозможно использовать без ввода авто в специальные рабочие режимы. Эти и другие детали нам пришлось изучать в процессе работы.
Электроусилитель руля
Электроусилитель руля EPS (Electric Power Steering) — система, предназначенная снизить усилие на руль при повороте (Рис. 3). Приставка «электро» говорит о типе системы — электрическая. Управление рулем с этой системой становится комфортным, водитель поворачивает руль в нужном направлении, а электродвигатель помогает довернуть его до необходимого угла.
Электроусилитель устанавливается на рулевой вал автомобиля, части которого соединены между собой торсионным валом. На торсионный вал устанавливается датчик величины крутящего момента (Torque Sensor). При вращении руля происходит скручивание торсионного вала, которое регистрируется датчиком момента. Данные, полученные от датчика момента, датчиков скорости и оборотов коленвала, поступают в электронный блок управления ECU. А ECU, в свою очередь, уже вычисляет необходимое компенсационное усилие и подает команду на электродвигатель усилителя.

Рис. 3. Схематичное изображение системы электроусилителя руля
Видео: cистема LKA рулит автомобилем с помощью системы EPS.
Электронная педаль газа
Дроссельная заслонка — это механизм регулировки количества топливной смеси, которая попадет в двигатель. Чем больше смеси попадет, тем быстрее едет автомобиль.
Электронная педаль газа — это система, которая задействует работу нескольких электронных узлов. Сигнал о положении педали, при ее нажатии, поступает в блок управления двигателем ECM (Engine Control Module). ECM, на основе этого сигнала, рассчитывает необходимое количество топлива, которое нужно подать в двигатель. В зависимости от необходимого количества топлива, ECM регулирует угол открытия дроссельной заслонки.

Рис. 4. Система электронной педали газа.
Видео: Для работы круиз-контроля используется управление электронной педалью газа.
Электронные системы помощи водителю
Мы купили автомобиль, который оборудован множеством цифровых блоков и систем помощи водителю (ADAS). В нашем проекте мы используем LKA, ACC и PCS.
LKA (Lane Keep Assist) — это система удержания в полосе, которая состоит из фронтальной камеры и вычислительного блока. LKA удерживает автомобиль в полосе движения, когда водитель, например, отвлекся. Алгоритмы в вычислительном блоке получают данные от камеры и на их основе принимают решение о состоянии автомобиля на дороге. Система способна понимать, что автомобиль неконтролируемо движется к правой или левой полосе. В таких случаях подается звуковой сигнал для привлечения внимания водителя. При пересечении полосы система сама скорректирует угол поворота колес так, чтобы автомобиль остался в полосе движения. Система должна вмешиваться только в том случае, если осознает, что маневр между полосами движения не был вызван действием водителя.
ACC (Adaptive Cruise Control) — система адаптивного круиз-контроля, который позволяет выставить заданную скорость следования. Автомобиль сам ускоряется и притормаживает для поддержания нужной скорости, при этом водитель может убрать ногу с педалей газа и тормоза. Этот режим удобно использовать при езде по скоростным магистралям и автострадам. Адаптивный круиз контроль способен видеть препятствия впереди автомобиля и притормаживать для избежания столкновения с ними. Если впереди автомобиля едет другое транспортное средство с меньшей скоростью, ACC сбавит скорость и будет следовать за ним. При обнаружении статичного объекта, ACC сбавит скорость до полной остановки. Для обнаружения объектов перед автомобилем такая система использует радар с миллиметровым диапазоном длин волн. Обычно такие радары работают на частоте 24-72 ГГц и способны уверенно видеть объекты на расстоянии до 300 метров. Радар обычно установлен за передним значком на решетке радиатора.
PCS (Pre-Collision System) — система предотвращения столкновения. Система призвана предотвратить столкновение с автомобилем, который движется впереди. При неизбежности столкновения, система минимизирует урон от столкновения. Здесь так же используются радар для оценки расстояния до объекта и фронтальная камера для его распознавания. Фронт PCS прогнозирует вероятность столкновения на основе скорости автомобиля, расстояния до объекта и его скорости. Обычно у системы есть два этапа срабатывания. Первый этап — система звуком и индикацией на приборной панели оповещает об опасности водителя. Второй этап — активируется экстренное торможение с помощью системы ABS, и включаются преднатяжители ремней безопасности.
Практическая часть
Управление рулем
Первое, что захотелось сделать нашей команде, — это научиться рулить. Рулем в автомобиле могут управлять две системы: парковочный ассистент IPAS (Intelligent Park Assist) и LKA.
IPAS позволяет задавать напрямую угол поворота рулевого колеса в градусах. Так как в нашем автомобиле нет данной системы, проверить и освоить рулевое управление таким способом нельзя.
Поэтому мы изучили электрические схемы автомобиля и поняли, какие CAN-шины могут быть полезны. Мы подключили анализатор CAN-шины. Лог содержит файл записей сообщений в шине в хронологической последовательности. Наша задача была найти команды управления электроусилителем руля EPS (Electric Power Steering). Мы сняли лог поворота рулевого колеса из стороны в сторону, в логе смогли найти показания угла поворота и скорость вращения рулевого колеса. Ниже пример изменения данных в шине CAN. Интересующие нас данные выделены маркером.
Поворот руля влево на 360 градусов
Поворот руля вправо на 270 градусов
Следующим этапом мы исследовали систему удержания в полосе. Для этого мы выехали на тихую улицу и записали логи обмена между блоком удержания в полосе и DSU (Driving Support ECU). С помощью анализатора шины CAN нам удалось вычислить сообщения от системы LKA. На рисунке 6 изображена команда управления EPS.

Рис. 5. Команда управления рулем с помощью системы LKA
LKA управляет рулем путем задания значения момента на валу (STEER_TORQUE_CMD) рулевого колеса. Команду принимает модуль EPS. Каждое сообщение содержит в заголовке значение счетчика (COUNTER), которое инкрементируется при каждой отправке. Поле LKA_STATE содержит информацию о состоянии LKA. Для захвата управления необходимо выставлять бит STEER_REQUEST.
Сообщения, которые отвечают за работу важных систем авто, защищаются контрольной суммой (CHECKSUM) для минимизации рисков ложного срабатывания. Автомобиль проигнорирует такую команду, если сообщение содержит некорректную контрольную сумму или значение счетчика. Это встроенная производителем защита от вмешательств сторонних систем и помех в линии связи.
На графике (Рис. 6.) представлена диаграмма работы LKA. Torque Sensor — значение с датчика момента на торсионном валу. Torque Cmd — команда от LKA для управления рулем. Из картинки видно, как происходит подруливание LKA для удержания автомобиля в полосе. При переходе через ноль меняется направление поворота руля. Т.е. отрицательное значение сигнала говорит о повороте вправо, положительное — влево. Удержание команды в нуле говорит об отсутствии управления со стороны LKA. При вмешательстве водителя, система перестает выдавать управление. О вмешательстве водителя LKA узнает с помощью второго датчика момента на валу со стороны рулевого колеса.

Рис. 6. График работы системы LKA
Нам предстояло проверить работу команды управления рулем. С помощью модуля StarLine Сигма 10 мы подготовили прошивку для проверки управления. StarLine Сигма 10 должен выдавать в CAN-шину команды на поворот руля влево или вправо. На тот момент у нас не было графического интерфейса для управления модулем, поэтому пришлось использовать штатные средства автомобиля. Мы нашли в CAN-шине статус положения рычага круиз-контроля и запрограммировали модуль таким образом, что верхнее положение рычага приводило к повороту руля вправо, нижнее положение — к повороту влево (Рис. 7).
Рис. 7. Первые попытки рулить
На видео видно, что управление осуществляется короткими секциями. Это возникает по нескольким причинам.
Первая из причин — это отсутствие обратной связи. Если расхождение между сигналом Torque Cmd и Torque Sensor превышает определенное значение Δ, система автоматически перестает воспринимать команды (Рис. 8). Мы настроили алгоритм на корректировку выдаваемой команды (Torque CMD) в зависимости от значения момента на валу (Torque Sensor).

Рис. 8. Расхождение сигнала приводит к ошибке работы системы
Следующее ограничение связано с системой защиты встроенной в EPS. Система EPS не позволяет командами от LKA рулить в широком диапазоне. Что вполне логично, т.к. при езде по дороге резкое маневрирование не безопасно. Таким образом, при превышении порогового значения момента на валу, система LKA выдает ошибку и отключается (Рис. 9).

Рис. 9. Превышение порогового значения регулировки момента на валу
Независимо от того, активирована система LKA или нет, сообщения с командами от нее присутствуют в шине постоянно. Мы посылаем модулю EPS команду повернуть колеса с конкретным усилием влево или вправо. А в это время LKA перебивает наши посылки «пустыми» сообщениями. После нашей команды со значением момента, приходит штатная с нулевым (Рис. 10).
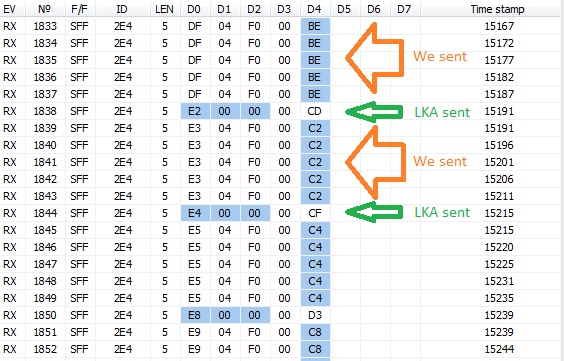
Рис. 10. Штатные сообщения приходят с нулевыми значениями момента и перебивают наше управление
Тогда мы, с помощью модуля StarLine Сигма 10, смогли фильтровать весь трафик от LKA и блокировать сообщения с ID 2E4, когда нам это было нужно. Это решило проблему, а нам удалось получить плавное управления рулем (Рис. 11).
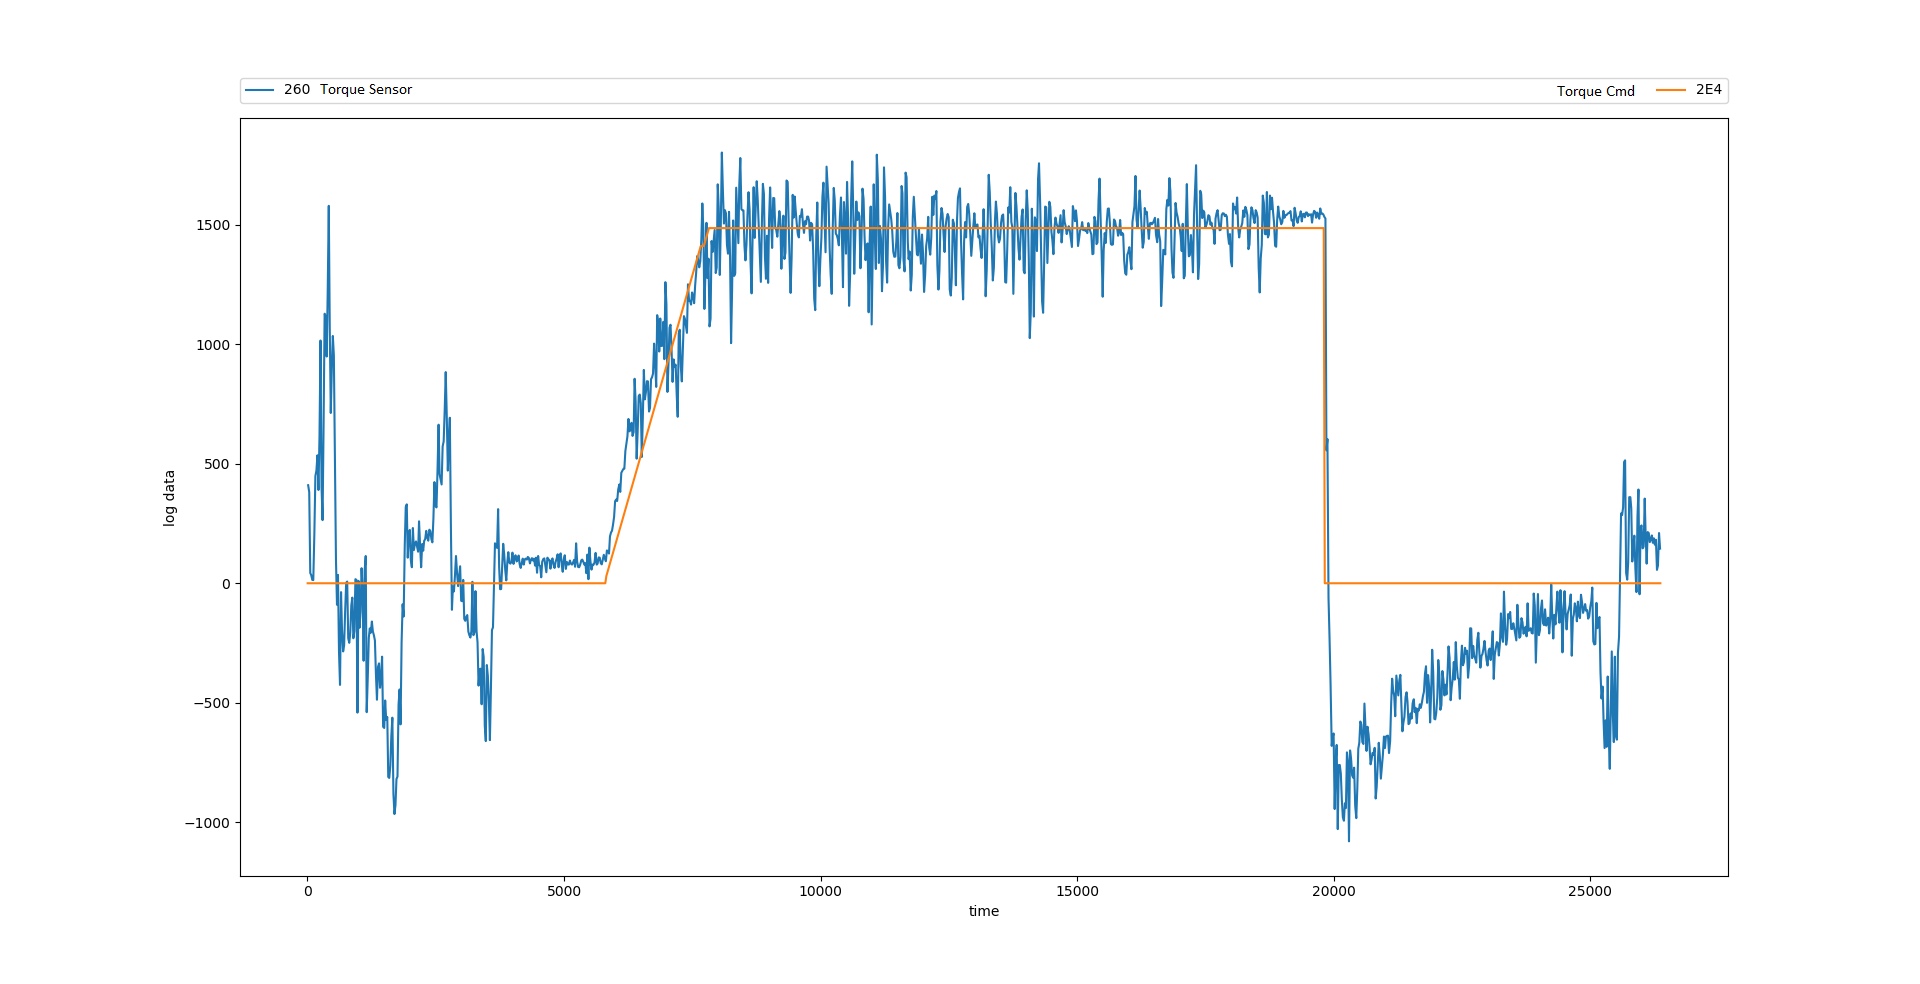
Рис. 11. Плавная регулировка поворота руля без ошибок
Управление газом
Система адаптивного круиз-контроля ACC управляет ускорением и торможением программно по CAN-шине. Блок управления двигателем ECU принимает команды DSU, если необходимо ускориться — активирует электронную педаль газа. Для торможения автомобиля используется рекуперативное торможение. При этом на торможение и ускорение используется одна команда, отличаются только значения.
Команда управления ускорением или замедлением представлена на рисунке 12. Она состоит из величины ускорения ACCEL_CMD, пары служебных бит и контрольной сумма Checksum. Для ускорения автомобилем значение ACCEL_CMD положительное, для замедления — отрицательное. Ускорение задается в диапазоне от 0 до 3 м/с^2, замедление аналогично, но со знаком минус. Для отправки данных в шину необходимо пересчитать желаемое ускорение или замедление с коэффициентом 0,001. Например, для ускорения 1 м/с^2, ACCEL_CMD = 1000 (0x03E8).

Рис. 12. Команда управления ускорения/замедления автомобиля
Мы сняли логи со штатной системы ACC и проанализировали команды. Сравнили с имеющимся у нас описанием команд и приступили к тестированию.
Рис. 13. Лог управления ускорением/замедлением системы адаптивного круиз-контроля ACC (выделено маркером)
Здесь не обошлось без трудностей. Мы выехали на дорогу с оживленным трафиком для тестирования команды ускорения. Команды управления ускорением или замедлением автомобиля работают только при активированном круиз контроле, не достаточно активировать его кнопкой. Необходимо найти движущийся впереди автомобиль и включить режим следования за ним.
Рис. 14. Активация круиз контроля происходит при наличии впереди другого траснпортного средства
С помощью модуля StarLine Сигма 10 посылаем команду ускорения, и автомобиль начинает набирать скорость. К этому моменту мы подключили графический интерфейс для управления модулем StarLine Сигма 10. Теперь мы управляем рулем, ускорением и торможением с помощью кнопок в приложении.
Команды работали до тех пор, пока не потеряли автомобиль впереди. Система круиз-контроля отключилась, а следовательно, и команды ускорения перестали работать.
Мы приступили к исследованию возможности использовать команды без активного круиз-контроля. Пришлось много времени потратить на анализ данных в шине CAN, чтобы понять как создать условия для работы команд. Нас интересовало, в первую очередь, какой блок блокирует выполнение команд ACC на ускорение или замедление. Пришлось изучить какие ID идут от DSU, LKA, радара и камеры, подсовывая липовые данные различных датчиков.
Решение пришло спустя 3 недели. К тому времени мы представляли как происходит взаимодействие блоков автомобиля, провели исследование трафика сообщений и выделили группы сообщений, посылаемых каждым блоком. За работу адаптивного круиз-контроля ACC отвечает блок Driving Support ECU (DSU). DSU выдает команды на ускорение и замедление автомобиля, и именно этот блок получает данные от радара миллиметрового диапазона. Радар сообщает DSU на каком расстоянии от машины движется объект, с какой относительной скоростью и определяет его положение по горизонтали (левее, правее или по центру).
Наша идея заключалась в подмене данных радара. Мы сняли лог следования за автомобилем, вытащили из него данные радара в момент следования. Теперь, после включения круиз-контроля, мы посылаем фейковые данные о наличии впереди идущего авто. Получается обманывать наш автомобиль, говоря что впереди движется другое авто на конкретном расстоянии.
a) б)
Рис. 15. Активация круиза: a) попытка активировать без подмены данных радара; б) активация при подмене данных от радара.
Когда запускаем нашу обманку, на приборной панели загорается значок наличия впереди идущего автомобиля. Теперь мы можем тестировать наше управление. Запускаем команду на ускорение, и автомобиль начинает быстро ускоряться.
Как мы уже узнали, команда на ускорение и замедление одна. Поэтому тут же проверили и замедление. Поехали на на скорости с активным круиз-контролем, запустили команду на торможение, и авто сразу же замедлилось.
В итоге сейчас получается разгонять и замедлять автомобиль именно так, как нам было нужно.
Что еще мы используем
Для создания беспилотника необходимо управление вспомогательными системами: поворотниками, стоп-сигналами, аварийной сигнализацией, клаксоном и пр. Всем этим так же можно управлять по CAN шине.
Оборудование и ПО
Для работ с автомобилем сегодня мы используем набор различного оборудования:
- Анализатор шины Marathon позволяет подключать и читать данные с двух шин одновременно. На сайте производителя анализатора есть бесплатное ПО для анализа логов. Но мы используем ПО, написанное в нашей компании для внутреннего пользования.
- Модуль StarLine Сигма 10 мы используем как платформу для работы с цифровыми интерфейсами. Модуль поддерживает CAN и LIN интерфейсы. При исследовании автомобиля пишем программы на C, зашиваем их в модуль и проверяем работу. Из модуля можем сделать сниффер трафика CAN-шины. Сниффер нам помогает понять, какие ID идут от блока или блокировать сообщения от штатных систем.
- Диагностическое оборудование Toyota/Lexus. С помощью этого оборудования можно найти команды управления системами автомобиля: поворотниками, стоп-сигналами, клаксоном, индикацией приборки.
Беспилотный автомобиль StarLine — это открытая площадка для объединения лучших инженерных умов России и мира с целью создания прогрессивных технологий беспилотного вождения, которые сделают наше будущее безопасным и комфортным.
Новичку о подключении к CAN шине
Для работы с CAN шиной автомобиля необходимо знать:
CAN шина – это сеть обмена данными определенная в стандарте ISO 11898. Другие каналы обмена данными в автомобиле не могут быть названы CAN шиной. AVC-LAN, BEAN, J1708, VAN и другие старые протоколы это НЕ CAN !
В автомобиле может быть более одной CAN шины. Для каждого функционального сегмента автомобиля выделяется своя сеть CAN. Выделенные сети могут работать на разных скоростях.
Скорости работы CAN шины
CAN на разных автомобилях и в разных сегментах сети может работать на разных скоростях.
Названия сегментов сети: Мотор, Шасси, Комфорт, Салон – условны! У Каждого автопроизводителя свои названия этих участков сети!
- Группа VAG: Мотор\шасси – 500 кбит\с, Комфорт – 100 кбит\с и с 2018 года шина Комфорт может иметь скорость 500 кбит\с., Диагностика: 500 кбит\с.
- BMW : Мотор\Шасси – 500кбит\с, Комфорт – 100 кбит\с и с 2018 года шина Комфорт может иметь скорость 500 кбит\с., Диагностика: 500 кбит\с.
- Mercedes-Benz : Мотор\Шасси – 500 кбит\с, Комфорт 83.333 кбит\с, 250 кбит\с, Диагностика: 500 кбит\с.
- Ford, Mazda : Мотор\Шасси – 500 кбит\с, Комфорт 125 кбит\с. (Для Ford может быть больше вариантов)
- KIA\Hyundai : Мотор\Шасси – 500 кбит\с, Комфорт 125 кбит\с, 500 кбит\с, Мультимедиа: 125 кбит\с, 500 кбит\с., Диагностика: 500 кбит\с.
- GM : Мотор\Шасси – 500 кбит\с, Комфорт: 33.333 кбит\с, 95.2 кбит\с, Диагностика: 500 кбит\с.
- Toyota, Nissan, Honda, Subaru, Suzuki : 500 кбит\с (может использоваться гейтвей! Изучайте сетевую архитектуру автомобиля!)
- Mitsubishi : Мотор\Шасси: 500 кбит\с, Салон\Комфорт – 83.333 кбит\с, 250 кбит\с, Диагностика: 500 кбит\с.
- Volvo : Мотор\Шасси: 500 кбит\с, Салон\Комфорт – 500 кбит\с, 125 кбит\с, Диагностика: 500 кбит\с.
- Renault : 500 кбит\с
- Peugeot : Мотор\Шасси – 500 кбит\с, Комфорт 125 кбит\с.
- Lada : 500 кбит\с
- Коммерческая и специальная техника : Стандарт J1939 250 или 500 кбит\с.
Сегментация CAN шины по функциональному назначению
- Как правило разные, сегменты сети разделены специальным устройством, которое называется Гейтвей (Gateway, ZGW, ETACS, ICU) .
- В роли гейтвея может выступать панель приборов (для простых автомобилей) или отдельный специальный модуль межсетевого интерфейса.
- Гейтвей разделяет потоки данных в разных сегментах сети и обеспечивает связь сегментов сети работающих на разных скоростях.
- ВАЖНО: На многих современных автомобилях CAN шина в диагностическом разъеме OBD2 отделена от других участков сети при помощи гейтвея (Gateway), поэтому подключившись к CAN шине OBD разъема невозможно увидеть поток данных. В этом случае можно увидеть только обмен между диагностическим инструментом и автомобилем во время процесса диагностики! Так же модулем Gateway оборудованы автомобили японских марок >2016г. в зависимости от модели. Автомобили немецких марок оборудуются таким модулем с момента появления в них CAN шины.
- ОБЯЗАТЕЛЬНО изучайте схемы на исследуемый автомобиль, чтобы знать к какому сегменту сети Вы подключаетесь!
Схема ниже изображена в общем виде для упрощения понимания роли Гейтвея. Количество CAN шин и варианты включения блоков управления к тому или другому сегменту сети могут отличаться.
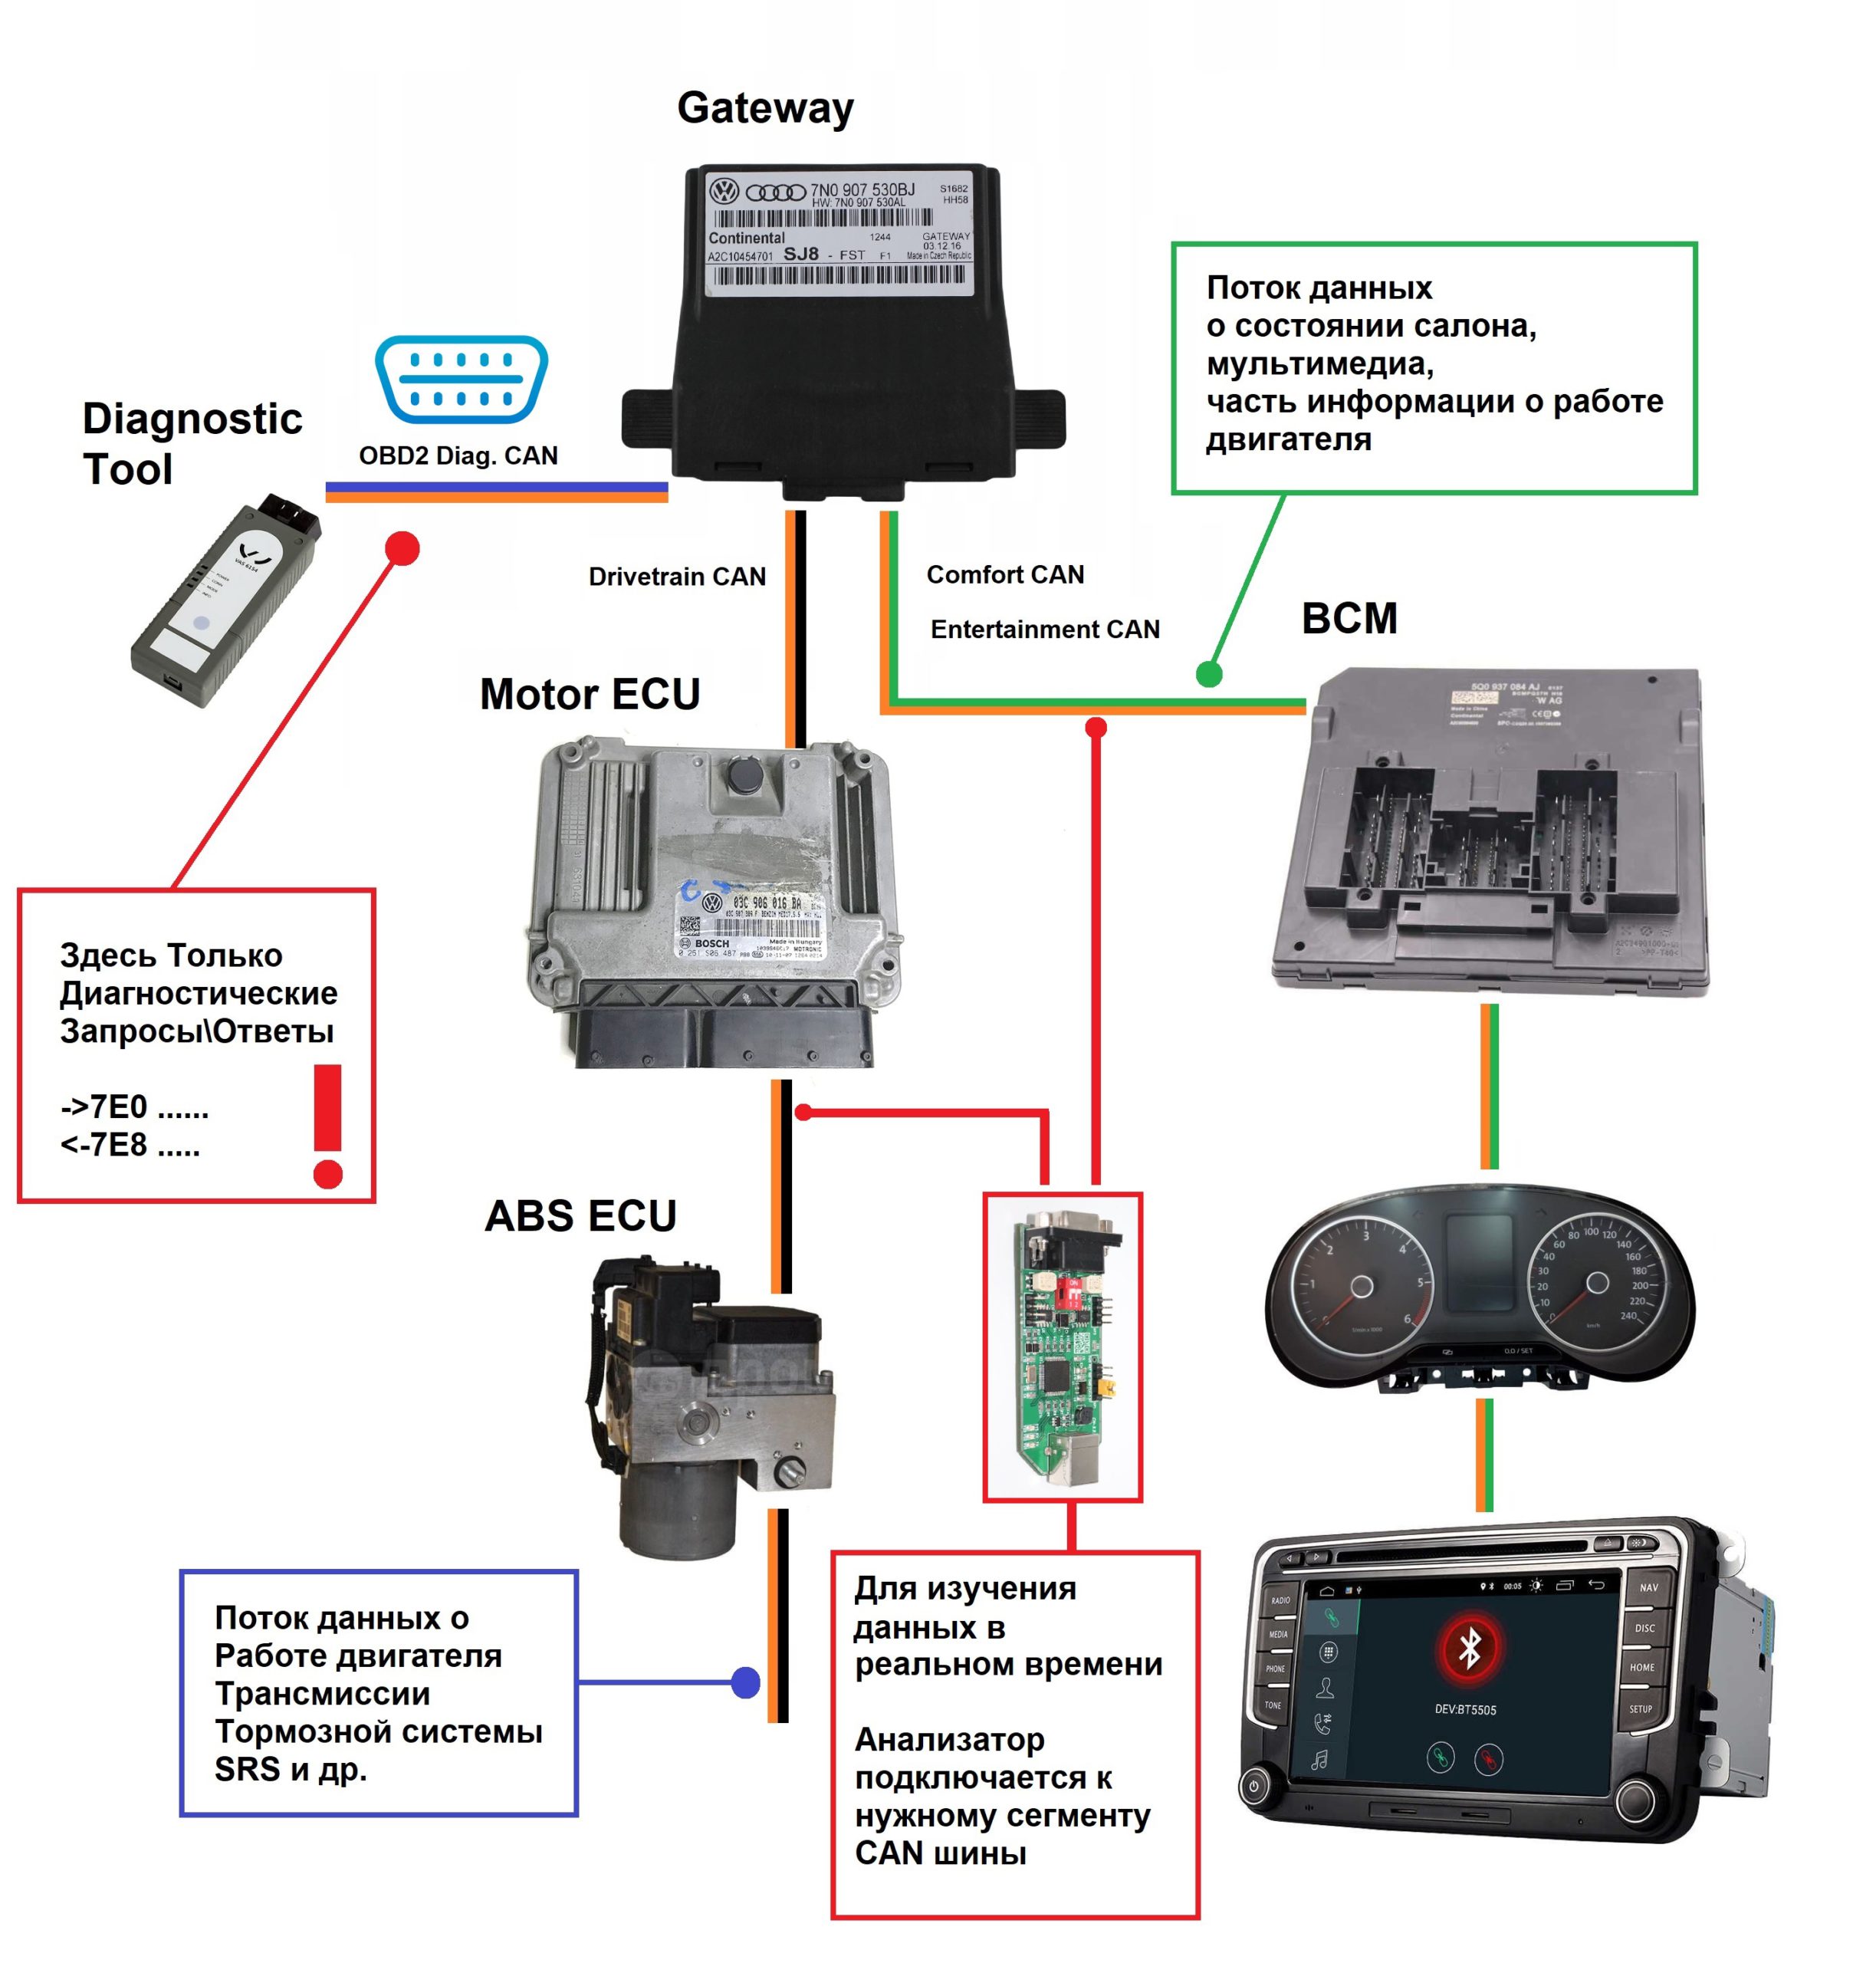
Реализации CAN на уровне электрических сигналов
CAN шина может быть реализована физически тремя способами:
1 ISO11898-2 или CAN-High Speed.
Классическая витая пара нагруженная с обоих концов резисторами 120 Ом. 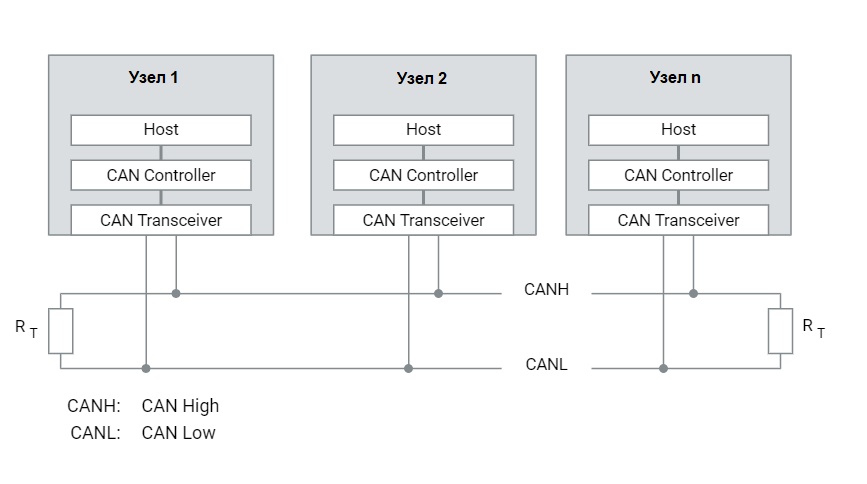
В этом случае уровни на шине CAN выглядят так: 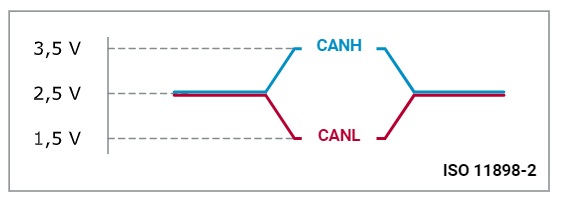
Для такой реализации сети используются как правило обычные CAN трансиверы в 8 выводном корпусе, аналоги PCA82C250, TJA1050 и им подобные. Работает такая конфигурация на скоростях 500 кбит\с и выше. (Но могут быть исключения) .
2 ISO11898-3 или CAN-Low Speed или Faut Tolerant CAN
В этом варианте используется та же витая пара, но линии CAN-Low и CAN-High подтянуты к напряжению питания и массе соответственно.
Подробное описание FT-CAN по ссылке
Такой вариант CAN шины способен переключаться в однопроводный режим в случае повреждения одной из линий. Работает на скоростях до 250 кбит\с.Уровни сигнала на шине отличаются от High Speed CAN, при этом не теряется возможность работы с шиной FT-CAN используя трансиверы High-Speed CAN и соблюдая ряд условий.
Подробнее в нашей статье о FT-CAN – ссылка. 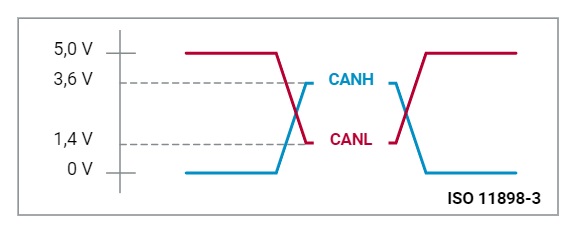
Fault tolerant CAN обычно используется для низкоскоростного обмена между блоками управления относящимися к сегменту сети Салон\Комфорт\Мультимедиа.
ВАЖНО: При подключении к шине Faul tolerant CAN, подключать терминальный резистор 120 Ом между линиями CAN-High и CAN-Low НЕ НУЖНО !
3 Single Wire CAN или SW-CAN
Однопроводный вариант шины CAN. Работает на скорости 33.333 кбит\с
Используется специальный тип трансиверов. Для того что бы подключиться к такому варианту шины CAN необходимо линию CAN-High анализатора подключить к шине SW-CAN а линию CAN-Low к массе\земле. 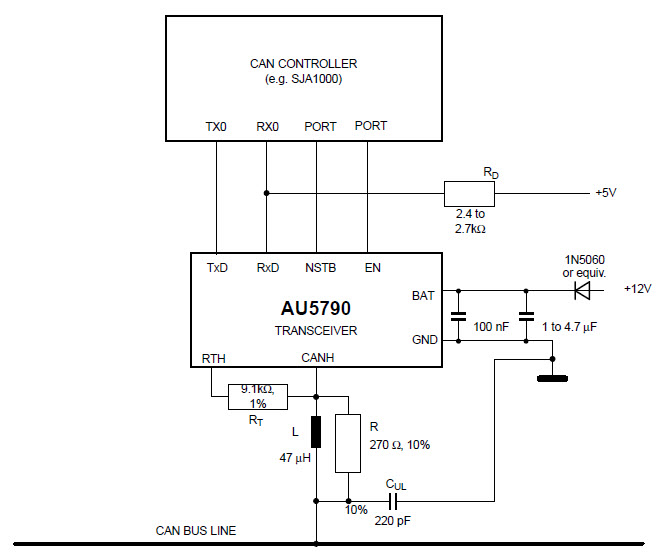
Что такое CAN-шина в автомобиле (устройство и схема подключения)
Автомобили давно уже стали не просто компьютерами на колёсах, а скорее компьютерными сетями. Передача механических, гидравлических или пневматических усилий между узлами и механизмами со временем превратилась в обмен электрическими сигналами, а сейчас и в информационное взаимодействие.
Наряду с массовым внедрением дешёвых электронных комплектующих, потребовалось разработать достаточно сложное и надёжное сетевое физическое и программное обеспечение.
Зачем нужна в машине CAN-шина
По мере усложнения автомобильной электроники, производители столкнулись с некоторыми проблемами, которые всё больше проявлялись с ростом рыночной конкурентоспособности новых моделей.
Далее наращивать объём оборудования простым добавлением управляющих и исполнительных устройств стало невозможно:
- количество проводов в жгутах, их масса, объёмы и расход дорогостоящей меди стали превышать разумные пределы;
- многие узлы, особенно датчики и первичные преобразователи, многократно дублировались, что необоснованно увеличивало затраты;
- сложнейшие автомобили, особенно премиального класса, стали совершенно неподъёмными в обслуживании и диагностике даже для профильных сервисов из-за отсутствия стандартизации технических решений;
- надёжность машин падала по мере роста количества заключённого в них оборудования, как по чисто объективным законам связи сложности и безотказности, так и из-за отсутствия времени на отработку многочисленных уникальных систем.
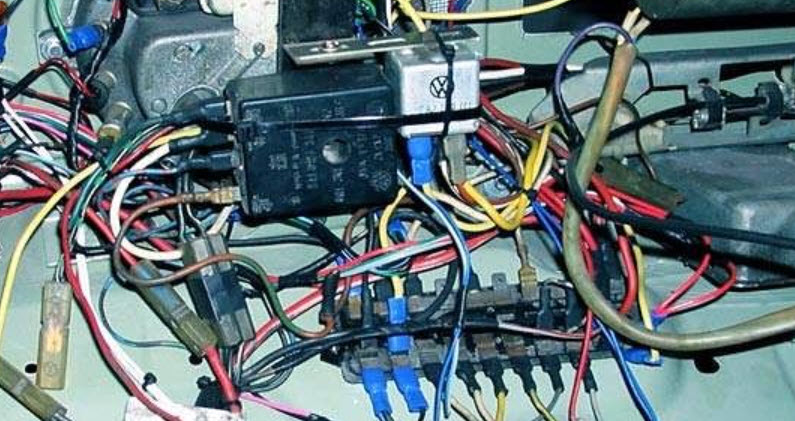
Решение должно было быть радикальным, и этот качественный скачок в развитии автомобильной электроники произошёл.
Электросхемы машин стали делать по принципам, заложенным в основах вычислительной техники и к тому времени уже достаточно устоявшимся и понятным.
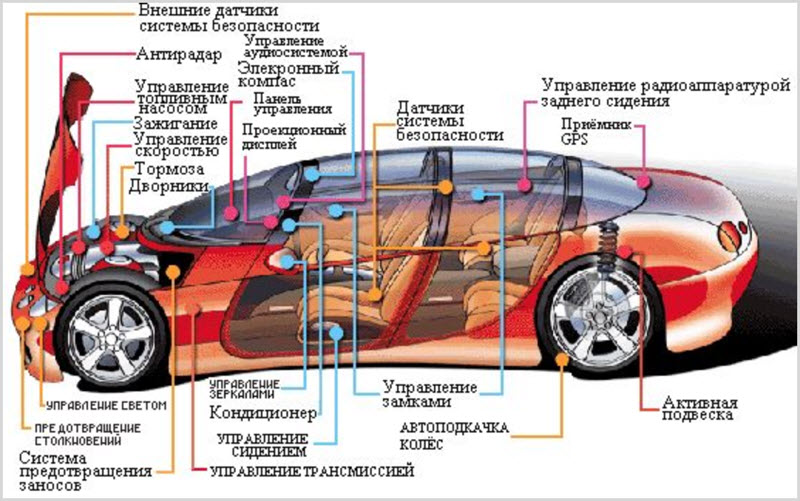
Автомобиль стал представлять собой сеть из микрокомпьютеров, каждый из которых обслуживал свою систему или отдельный узел.
Например, двигатель, коробку передач, узлы трансмиссии, блок климата и даже отдельные фонари наружного освещения или стеклоподъёмники. Уже не надо было тянуть к каждому устройству медные провода в огромном количестве через весь автомобиль.
Причём до появления единой информационной шины некоторые узлы были обвешаны сразу несколькими однотипными датчиками, электронными блоками и жгутами проводки.
CAN-шина обходится единственной витой парой, то есть скрученными между собой двумя тонкими проводками, которые обходят все устройства, имея ответвления на каждое из них.
По схеме получается, что все блоки соединены параллельно через данную шину. Последовательный способ передачи информации делает это возможным, отдельных проводов данных, адресов, синхронизации и назначения приоритета не требуется.
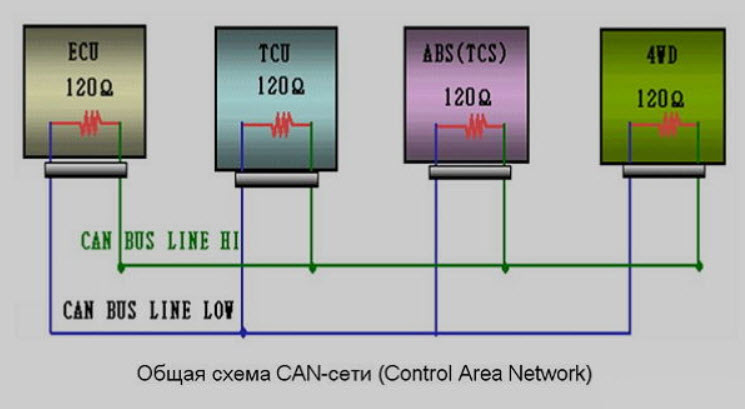
Более того, системе не нужен единый обрабатывающий и управляющий сервер, все ресурсы распределены по микроконтроллерам.
Схема и место расположения КАН-интерфейса
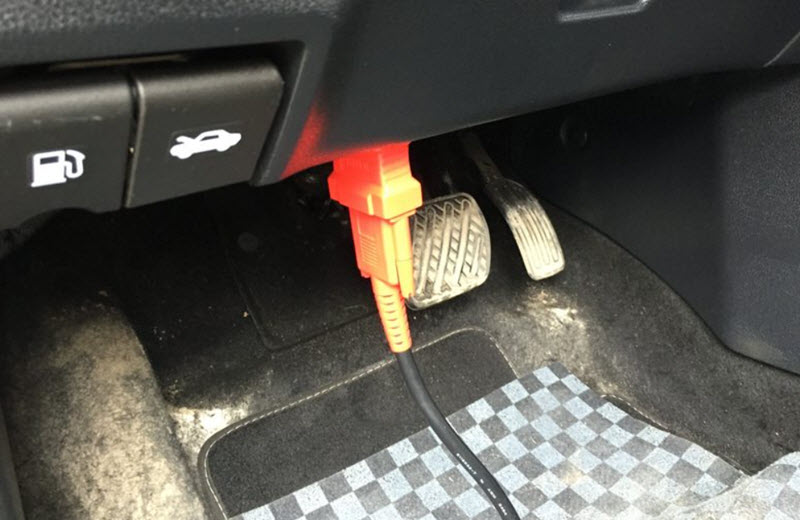
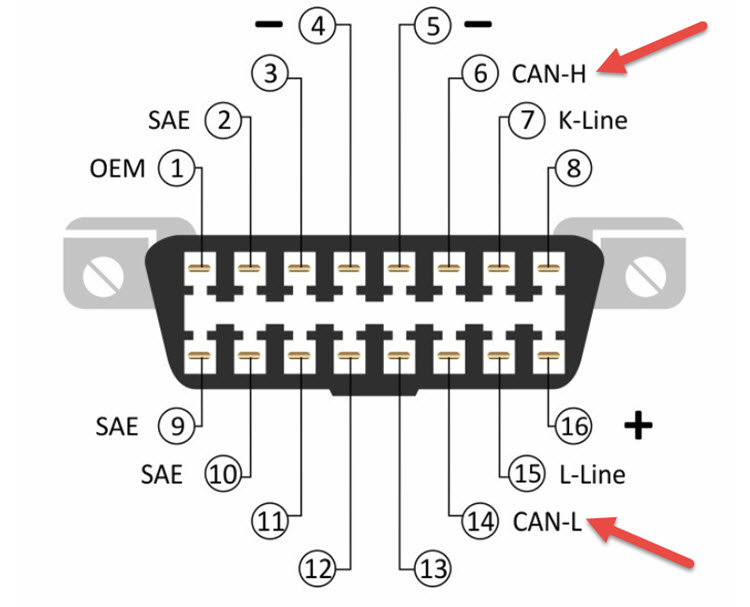
Сеть имеет выход наружу через диагностический OBD разъём, где на этот счёт стандартом чётко определена пара контактов.
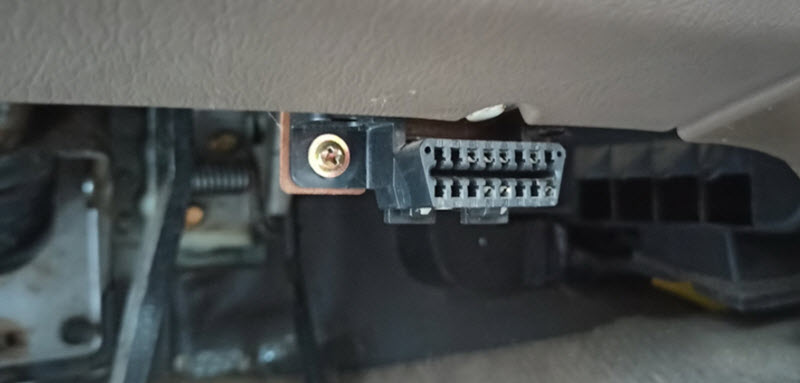
Точнее, две пары, из дальнейшего рассмотрения станет понятно, что через диагностику можно подключаться к двум CAN-шинам различного вида и назначения.
Обеспечивающий совместную работу шлюз в разных автомобилях может быть выполнен в виде отдельного блока, входить в состав контроллера управления двигателем, но чаще – приборной панели.
Принцип работы
Работа CAN-шины определяется физическим и логическим протоколами, которые достаточно чётко стандартизованы, хотя и имеют целый ряд исполнений.
Физически это витая пара, каждый из проводов которой является сигнальным. Работают они в противофазе, один поэтому называется CAN-High, второй – CAN-Low.
Сделано так с целью обеспечить максимальную помехоустойчивость при большой скорости передачи данных. Сигнал с пары снимается по дифференциальному принципу, то есть парой встречно включённых компараторов.
На концах витой пары имеется волновое согласование двумя терминальными резисторами по 120 Ом. Хотя встречаются и другие номиналы, но редко.
Активным уровнем считается низкий, он же логический ноль. Это общий принцип в работе устройств с открытым коллектором, разве что тут не применяется инвертирование уровней. Отсюда и логический принцип работы – инициируется линия любым устройством, открывшим свой выходной транзистор и сформировавшим первый нулевой бит.
Далее идёт идентификация приоритетного устройства, которое должно передать свою информацию первым в случае конфликта во времени. Протокол стандартный, каждый бит посылки расписан в даташитах ISO.
Все устройства одновременно передают и считывают информацию чётко соблюдая протокол, зашитый в памяти их контроллеров. Ненужные или ошибочные данные определяются и игнорируются.
Виды CAN-шин
Обычно используют две шины – высокоскоростную и низкоскоростную (не желая использовать этот компрометирующий термин, некоторые производители говорят о среднескоростных устройствах).
Первая применена для связи наиболее важных устройств, агрегатов двигателя, трансмиссии, тормозов, подвесок, систем безопасности. Вторая обслуживает второстепенные функции комфорта и сервиса.
Это не значит, что системы автономны. Они связаны между собой через шлюз, обычно находящийся в приборной панели. Низкоскоростная линия также имеет свои контакты в диагностическом разъёме, записанные в стандарт.
Сделано так, чтобы системы низшего уровня важности не мешали максимально быстрому обмену приоритетных устройств. А большое быстродействие, например, регулировке сидений ни к чему.
На низшем уровне могут работать ещё более простые шины, однопроводные и низкоскоростные. Они подключаются к общей CAN через свой контроллер.
Например, в двери могут стоять стеклоподъёмники, блок кнопок управления, различные датчики, всё это нет необходимости выводить на общую шину. Но и плодить множество проводов тоже. Используются простейшие контроллеры и однопроводная сеть.
Как подключиться и сделать диагностику автомобиля
Сканеры могут внедряться в протокол шины и анализировать её состояние, а также проходящую информацию. Можно использовать виртуальные устройства, эмулирующие отдельные блоки, а также создавать и передавать тестовые команды отдельным участникам сети.
Для связи используются специальные адаптеры USB-CAN, более сложные устройства и программное обеспечение.
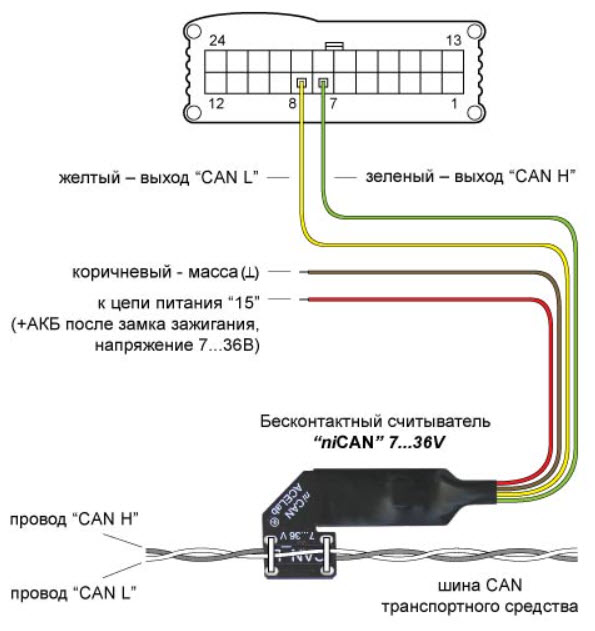
До появления профессиональных CAN-анализаторов и тестеров пользовались скоростным запоминающим осциллографом и логическим анализатором.
Эти приборы тоже способны сохранять и предоставлять для изучения отдельные фреймы CAN, но в работе неудобны, требуют больших затрат времени.
Неисправности
Отказы шины обычно сводятся к нескольким типовым случаям:
- пропадание питания отдельных устройств;
- повреждения проводки и разъёмов;
- отказ контроллеров.
Базой всей сетевой периферии является современная микроэлектроника и большие интегральные контроллеры серийного производства, поэтому надёжность оборудования в целом достаточно высока. Но поиски проблемного блока иногда бывают долгими из-за параллельного их подключения и размещения по всему автомобилю.
Плюсы и минусы встроенных шин
Сейчас уже трудно представить себе автомобиль с достойным набором современных опций без информационной шины, а конкурентоспособность требует ещё и высокого быстродействия.
CAN-шина всё это обеспечивает:
- имеется автоматический контроль проходящей информации на ошибки;
- дифференциальная передача сигналов и использование витой пары даёт хорошую скорость и защиту от помех;
- стандартизация протоколов упрощает диагностику и поиск неисправностей;
- построение системы приоритетов упрощает проектирование;
- все устройства функционально закончены и универсальны.
Но со временем усугубляются и недостатки. Так, усложнение автомобилей привело к тому, что быстродействия даже самых последних версий уже не хватает.
Поэтому в настоящее время эту самую распространённую автомобильную шину уже можно считать устаревшей, новые проекты обладают значительно более высоким быстродействием.