Система полного привода с распределением крутящего момента
Полный привод: постоянный и подключаемый. Как устроен и в чём разница?
Чтобы передвигаться по бездорожью и уверенно чувствовать себя в поворотах, нужно «грести» всеми четырьмя колёсами – это общеизвестно. Но как передать крутящий момент на них? Стоит ли это делать постоянно или только когда нужно и где кроются подводные камни?
Главное и неизменное «действующее лицо» всех систем полного привода — это раздаточная коробка: специальный агрегат, который получает крутящий момент от коробки передач и распределяет его на переднюю и заднюю оси. А вот методик распределения, равно как и схем компоновки, есть несколько.
Системы полного привода принято делить на три типа:
Постоянный полный привод (Full-time)
- надёжная «неубиваемая» конструкция;
- возможность езды с полным приводом как по бездорожью, так и по асфальту.
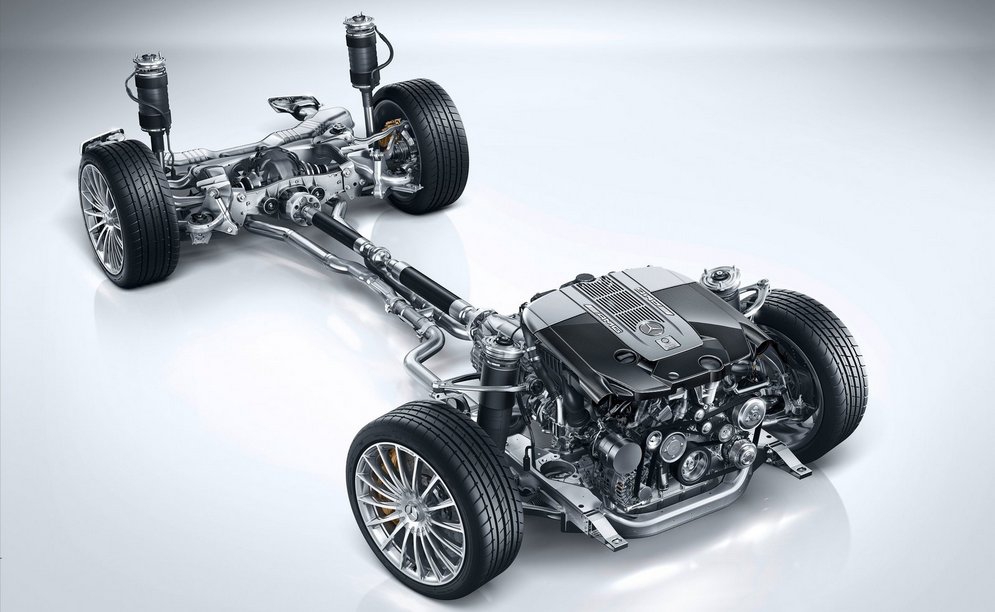
Система постоянного полного привода 4Matic (Mercedes-Benz)
- сложность по сравнению с жестко подключаемым приводом;
- большая масса;
- сложность настройки управляемости;
- повышенный расход топлива.
Первое, что приходит в голову, когда есть задача передать крутящий момент на две оси, — это жестко подсоединить их к раздатке железными трубами. Но вот незадача: при прохождении поворотов колеса автомобиля проходят разные пути.
Если жестко соединить оси, то какие-то колеса будут ехать, а какие-то — пробуксовывать. В грязи, когда покрытие мягкое, это нестрашно. Во времена Второй мировой, скажем, легендарные «Виллисы» спокойно ездили с жестко соединенными осями, потому как эксплуатировались исключительно на бездорожье. А вот если покрытие твердое, то эти пробуксовки будут порождать крутильные колебания и медленно, но верно разрушать трансмиссию.
Поэтому в раздаточной коробке автомобилей с постоянным полным приводом располагается межосевой дифференциал — механизм, который распределяет мощность между осями и позволяет им вращаться с разной скоростью. И если какое-то колесо замедляется, то обороты другого увеличиваются, но настолько же падает и крутящий момент на нем.
Все это здорово, пока мы едем по асфальту, а что делать, если задней осью мы застряли в луже? На передних колесах, которые будут стоять на твердой поверхности, будет момент но не будет оборотов, зато задние будут вращаться очень быстро, но момент на них будет маленьким. Маленькой будет и мощность на заднем колесе и ровно такую же мощность дифференциал подаст на передок. Буксовать в таком случае можно хоть целую вечность — все равно не сдвинешься.
Для таких случаев дифференциал снабжают блокировкой — когда она включена, обороты на всех колесах одинаковые, а момент зависит только от сцепления колес с дорогой.
За счет наличия дополнительных узлов (дифференциала и блокировки) вся система получается достаточно тяжелой и сложной. Кроме того, постоянная передача момента на все колеса увеличивает потери энергии, а значит, ухудшает динамику и увеличивает расход топлива.
Постоянный полный привод в автомобилестроении до сих пор используется, хотя в последнее время эту систему постепенно вытесняет полный привод по требованию, о котором речь пойдет дальше.
Системы полного привода современных автомобилей
На сегодняшний день известно множество систем полного привода автомобилей. Рассмотрим две наиболее распространенные версии на примере автомобилей Субару, ведь некоторые из них имеют общее название и обозначение. Имеется несколько разных версий осуществления полного привода Subaru AWD.
Все подобные модели (кроме заднеприводных купе Subaru BRZ), имеют стандартный симметричный полный привод AWD. Название общее, но используются четыре его модификации полноприводных систем.
Стандартная система полного привода на основе межосевого самоблокирующегося дифференциала и вискомуфты (CDG)
Большинство людей полагают, что данная категория систем ассоциируется с полным приводом. Он очень распространён у машин подобной марки, обладающей механической коробкой передач. Данная модель представляет собой симметричную конфигурацию полного привода, в нормальных условиях крутящий момент находится в соотношении передней и задней оси 50 на 50.
При пробуксовке автомобиля дифференциал, который располагается между осями, способен отправить до 80% крутящего момента на переднюю ось, такая функция обеспечивает хорошее сцепление шин с дорожным полотном. Вискомуфта используется подобным дифференциалом для того, чтобы она умела реагировать на механическое различие в сцеплении шин с дорогой без участия компьютера.

Тип полного привода cdg вы сможете увидеть на автомобиле Subaru Forester, имеющем шестиступенчатую коробку передач.
Используется такой привод уже давно, и появление новой версии в следующем году означает лишь то, что пропадёт он далеко не скоро. Модель представляет собой надёжную и простую систему полного привода, которая может обеспечить весьма безопасное вождение при использовании доступной тяги.
Следует отметить, что тип полного привода cdg вы сможете увидеть на автомобилях Subaru Impreza 2014 с двухлитровым двигателем, а также на XV Crosstrek, имеющей пятиступенчатую механическую трансмиссию, на Ouback и Forester, имеющие шестиступенчатую коробку передач.
Система полного привода с переменным распределением крутящего момента для автомобилей с автоматической трансмиссией (VTD)
Очень важно отметить, что концерн Subaru начал переводить большую часть своих транспортных средств со стандартной автоматической на бесступенчатую трансмиссию (CVT). В то же время, сейчас ещё можно встретить машины с такой системой.
Симметричный полный привод, который подразумевает использование переменного распределения крутящего момента, каждый сможет обнаружить на Tribeca (с двигателем 3,6i и обладающий 6-ю цилиндрами, а также 5-ступенчатой коробкой передач), Outback и Legacy. Здесь наблюдается смещение крутящего момента в сторону задней оси в пропорции 45 на 55. Вместо межосевого дифференциала с вискомуфтой, тут будет применяться многодисковое гидравлическое сцепление, которое будет сочетаться с дифференциалом планетарного варианта.
При обнаружении проскальзывания будут подаваться сигналы от датчиков, которые установлены для измерения пробуксовки колёс, а также тормозного усилия и положения заслонки, расположенной вблизи дросселя. В этом случае крутящий момент будет располагаться по осям равномерно (50 на 50) для обеспечения максимального сцепления колёс с поверхностью асфальта.
Полностью механическая вискомуфта намного проще и гибче. У системы VTD наблюдается преимущество в том, что она имеет активную, а не реактивную составляющую, этим достигается высокая скорость перемещения крутящего момента между осями, механическая система подобным похвастать не может.
Система полного привода с активным распределением крутящего момента (ACT)
Новые модели Subaru уже используют третий вариант систем полного привода. В частности, она имеет множество сходств с предыдущей версией – тоже подразумевает использование электронно-управляемой многодисковой системы в отношении 60 на 40 со смещением крутящего момента на переднюю ось.

Тип полного привода act применяют на моделях Subaru Legacy 2014
Также данная AWD в имеет активное распределение крутящего момента, называемой ACT. Благодаря оригинальной многодисковой муфте передачи такого момента с управлением при помощи электроники, распределение крутящего момента между осями в режиме реального течения времени соответствует условиям передвижения транспортного средства.
Подобная система полного привода позволяет увеличить как устойчивость, так и экономичность машины. Тип полного привода act применяют на моделях Subaru XV Crosstrek, Legacy 2014, Outback 2014, WRX и WRX STI 2015.
Система полного привода с многорежимным межосевым дифференциалом (DCCD)
Кроме описанных выше систем полного привода, на автомобилях Subaru использовались и другие варианты симметричного полного привода, которые теперь больше не применяются. Но последняя система, которую мы сегодня упомянем, это система, которая используется на WRX STI.
Эта система использует два межосевых дифференциала. Один управляется электронным образом и предоставляет бортовому компьютеру Subaru хороший контроль над распределением крутящего момента между осями. Другой — это механическое устройство, которое может более быстро реагировать на внешние воздействия, чем его электронный «коллега». Выгода водителя, в идеале, здесь в использовании наилучшего из электронного упреждающего и механического реагирующего «мира».
Говоря в целом, эти дифференциалы естественно используют свои различия — будучи гармонично объединены планетарной передачей — но водитель может сместить систему в сторону любого из межосевых дифференциалов с помощью электронной системы управления Driver Controlled Center Differential (DCCD) — «Межосевой Дифференциал, Управляемый Водителем».
Распределение крутящего момента для систем DCCD составляет 41:59 со смещением в сторону задней оси. Эта система полного привода, ориентированная на обеспечение максимальных ходовых характеристик, для серьезных спортивных состязаний.
Распределение крутящего момента по сторонам
Пока мы выяснили, как современные Субару распределяют крутящий момент между передней и задней осями, но как насчет распределения момента между колесами, между левой и правой стороной? Как на передней, так и на задней оси вы, как правило, обнаружите стандартный дифференциал открытого типа (т.е. не подверженный блокировке). Более мощные модели (такие как WRX и модели Legacy 3.6R) часто снабжаются дифференциалом повышенного трения на задней оси, чтобы улучшить сцепление колес с дорогой на задней оси при поворотах.
WRX STI также снабжаются дифференциалом повышенного трения на передней оси, для максимального сцепления всех колес с поверхностью. Новейшие WRX 2015 года и WRX STI 2015 также используют системы распределения момента на основе тормозов, которые притормаживают внутреннее колесо при повороте, чтобы обеспечить передачу мощности на наружную сторону при повороте и уменьшить радиус поворота.
Системы полного привода: какие бывают и каких проблем ждать от каждой из них
Для большинства полный привод — это когда ведущими являются все четыре колеса. Однако, копнув чуть глубже, мы обнаружим, что, даже если на машине стоит шильдик AWD, это не значит, что момент от двигателя поступает на обе оси. Разобраться с тем, что сегодня представляют собой полноприводные системы и какие технические проблемы за собой тянут, мы решили вместе с техническими специалистами сервисного центра «Дилижанс», специализирующегося на ремонте автомобилей концерна VAG.
На сегодняшний день в гражданском автомобилестроении существует два основных вида полного привода: подключаемый полный (Part-time) и постоянный полный (Full-time). В условные подвиды можно выделить электронно-управляемый полный привод (On-demand) и многофункциональный полный привод, который у разных марок, как правило, носит собственное название.
Подключаемый полный привод
В данной системе автомобиль по умолчанию едет в моноприводном режиме. В случае если появляется необходимость во всех ведущих колесах, вторая ось подключаются либо по желанию водителя, либо по сигналу электроники. Причем в первом варианте система принципиально различается по своему конструктивному устройству.
Жестко подключаемый, или полный привод Part-time


Этот тип привода считается самым простым и надежным, так как не имеет никаких сложных систем, которые должны отвечать за автоматическое распределение тяги по осям. По умолчанию крутящий момент передается только на одну ось, вторая ось включается только по необходимости с помощью раздаточной коробки с кулачковой муфтой. При включении «раздатки» обе оси жестко соединяются между собой, обеспечивая постоянное симметричное распределение крутящего момента.
Несмотря на конструктивную простоту, система имеет значимую особенность: невозможность ездить в режиме полного привода постоянно, а также на высоких скоростях и по ровным сухим поверхностям. Вернее, ездить-то можно, только с огромной вероятностью повредить систему полного привода.
Дело в том, что при повороте каждое из четырех колес вращается с разной скоростью и проходит свою траекторию поворота. Между осями нет никаких систем, компенсирующих разность этих скоростей, а потому вся нагрузка ложится на «раздатку», которая со временем и выходит из строя. Проще говоря, подключать вторую ось необходимо только для увеличения проходимости автомобиля на покрытиях, допускающих проскальзывание колес, таких как грязь, песок, снег, лед или в крайнем случае сильный дождь.


Что же касается технических проблем, то основной причиной выхода из строя раздаточной коробки как раз является пренебрежение правилами использования полного привода. Например, «раздатка» регулярно ломается на автомобилях Suzuki Jimny в силу того, что основными потребителями этого автомобиля являются представительницы прекрасной половины человечества, не особо разбирающиеся в конструктивных нюансах системы Part-time.
Если жесткое включение происходит не старым добрым рычагом, а с помощью электропривода, то система может не включиться. Происходит это чаще всего на стоящей машине, потому что зубья валов не попадают в зацеп и электроника дает отбой. Неисправностью это не является и исправляется просто накатом, чтобы в момент движения зацеп все же произошел.
Очень часто автомобили с системой Part-time являются объектами серьезного внедорожного тюнинга, а следовательно, и жесточайших нагрузок. Так что развалившиеся межколесные дифференциалы, оборванная цепь переднего вала и менянные главные передачи — не редкость на подобных авто. Однако в большинстве случаев узел настолько прост и надежен, что может вызвать вопросы лишь в случае огромных пробегов или халатного отношения владельца, например к замене масла.

К автомобилям с системой Part—time относится большинство современных пикапов и серьезных внедорожников: «УАЗ Патриот», Toyota Hilux, Foton Sauvana и даже Suzuki Jimny. Как правило, большинство автомобилей с подобной системой имеют в «раздатке» дополнительно понижающий редуктор, а также заднюю межколесную блокировку — штатно или в качестве опции
Автоматически подключаемый или полный привод On-demand


Самый массовый тип полного привода, в основе которого — многодисковая муфта, способная перебрасывать момент от основной ведущей оси к вспомогательной. Серьезным оружием на бездорожье такой тип привода не является (хотя есть исключения) и служит в большей степени как дополнительная система для более уверенного движения по неровностям и более эффективного распределения крутящего момента по колесам в зависимости от типа поверхности.
По умолчанию система On-demand функционирует в моноприводном режиме. Как только электроника получает сигнал о пробуксовке ведущих колес, с помощью электронно-управляемой многодисковой муфты момент подается на вторую ось. Дополнительно с помощью вспомогательных электронных систем может регулироваться и момент на каждом колесе.
Конструктивно система работает по принципу сцепления: внутри муфты находятся диски, которые при поступлении сигнала с датчиков механически прижимаются друг к другу, передавая момент на ведомую ось. Системы у разных марок отличаются в основном принципом прижимания этих дисков и «навороченностью» электронных «мозгов» привода, которая выражается в быстродействии или наличии различных ручных режимов включения. Простые системы, опираются, например, на информацию от датчиков ABS и ESP, а премиум-кроссоверы умеют отслеживать уже такие показатели, как угол поворота руля, крен кузова и т. д.


Учитывая, что принцип работы фрикционной муфты основан на трении, главной проблемой системы On-demand является перегрев, при котором система выдает ошибку и отключает ведомую ось. В большинстве случаев он возникает при длительных пробуксовках, например при попытке покорить какое-либо бездорожье, причем иногда даже самое безобидное. Как правило, остыв, муфта вновь становится работоспособной. Регулярное повторение подобного приводит к замене пакета фрикционов.
Еще одной распространенной проблемой является выход из строя подшипника корпуса муфты, признаками износа которого является шум, вой или вибрации. Само собой, состояние и уровень масла в муфте также сильно влияет на работоспособность привода. Исправность датчиков, с которых «мозги» муфты получают информацию, напрямую влияет на включение полного привода. Также часто можно столкнуться с неисправностью приводного механизма, сжимающего диски.
В целом можно сказать, что, хотя система On-demand отлично изучена и хорошо известна механикам, в ремонте она достаточно капризна и дорога. Радует то, что большая часть проблем фрикционной муфты связана с ее жесткой эксплуатацией, то есть когда городские кроссоверы начинают использовать как внедорожники. Если же полный привод используется время от времени в легком режиме, система почти не доставляет проблем.


К автомобилям с системой On—demand относится большинство современных кроссоверов: Nissan X—Trail, Kia Sportage, Mitsubishi Outlander. Однако встречаются и различные интересные исключения. Например, Renault Duster получил в пару к обычной муфте имитацию понижающей передачи, а Nissan Juke вообще имеет систему из двух независимых муфт на каждом из задних колес
Полный привод на основе муфты Haldex
Хотя система конструктивно является разновидностью подключаемого привода On-demand, она заслуживает отдельного упоминания, так как представляет собой нечто среднее между подключаемым и постоянным полным приводом.
В основе конструкции все та же многодисковая фрикционная муфта, управляемая посредством электрогидравлики. Фишка в том, что электроника запрограммирована даже на сухой ровной дороге часть момента передавать на заднюю ось, в результате чего автомобили с муфтой Haldex получаются с постоянным приводом. А отключается ось, например, при равномерном прямолинейном движении (например, на трассе) для экономии топлива.

Устройство муфты Haldex
На текущий момент муфта Haldex существует уже в пятом поколении. Проблемы с ней ровно те же, что и с обычными фрикционными муфтами, описанными выше. Особенности исключительно конструктивные: расположена муфта прямо в корпусе задней главной передачи, вместе с насосом и блоком управления. Учитывая, что первые версии Haldex скоро отметят двадцатилетие, у многих машин уже начинают отгнивать крышки электронного блока. Внимательно нужно относиться к замене масла, которая предполагает сокращенные интервалы: каждые 60 тыс. км.
Муфты Haldex используются такими марками, как Volvo, Land Rover, Ford, концерн VAG и многие другие
Постоянный полный привод


Автомобили с такой системой полного привода всегда передают крутящий момент на все четыре колеса, что понятно из англоязычного названия Full-time. В своей основе система оснащена межосевым дифференциалом, который имеет несколько конструктивных вариантов: симметричный и несимметричный, блокируемый и неблокируемый. Блокировка, в свою очередь, может выполняться в автоматическом или ручном режиме. Все это зависит от того, для каких целей создается полный привод. Чаще всего используется самоблокируемый дифференциал, который также может быть выполнен на основе одной из трех систем: вязкостной или фрикционной муфты и с блокировкой типа Torsen.

Если в двух словах, то система Full-time и конструктивно, и функционально совмещает в себе принцип работы систем Part-time и On-demand. Дифференциал напрямую передает крутящий момент от одной оси к другой, а установленная с ним в одном корпусе муфта в зависимости от степени блокировки может перераспределять этот момент исходя из условий. Навороченные системы с двумя приводными валами, наподобие трансмиссии SuperSelect от Mitsubishi, умеют дополнительно «отстегивать» одну ось, превращаясь в отключаемый полный привод.


Дифференциал Torsen
Отдельно стоит упомянуть трансмиссию на основе дифференциала Torsen, который становится все популярнее. У него вместо муфт используется три пары червячных шестерней, которые осуществляют перераспределение момента. В свободном состоянии распределение тяги по осям равное, как только скорости вращения колес начинают отличаться, вращение шестерней заставляет частично блокироваться выходные валы, передавая момент на колесо с лучшим зацепом.
В зависимости от задач автомобили с подобными системами также дополнительно комплектуются задним (и иногда передним) блокируемым межколесным дифференциалом, понижающим редуктором и даже дополнительной муфтой. Комбинации могут быть совершенно разными в зависимости от задач — внедорожных, спортивных или экономящих топливо. Например, трансмиссия от Audi на легковых моделях и кроссоверах — quattro ultra — имеет многодисковую межосевую муфту и дополнительно дифференциал с кулачковой муфтой в приводе задней оси, также способной к полному отключению.


Система Quattro Ultra Full-Time (слева) и планетарный редуктор Mercedes-Benz (справа)
Как ни трудно догадаться, из-за невероятной сложности отдельных конструкций любая неисправность систем постоянного полного привода грозит непростым и недешевым ремонтом.
Системы на основе вязкостных и фрикционных муфт, как и в случае с системами On-demand, склонны к перегреву. Не избежал этой участи и дифференциал Torsen, шестерни которого также сильно нагреваются и требуют для охлаждения специального графитового масла.
Кроме того, на автомобилях Audi, например, дифференциал находится в блоке коробки передач DSG, так что любая проблема с «роботом» автоматически ведет к разбору и этого механизма. На сложных системах с отдельным передним валом прибавляйте встречающиеся проблемы привода — его включения/отключения либо датчика работы.
Соответственно, всевозможные датчики и управляющие электронные блоки при сбое и трансмиссию выводят из правильного режима работы. То же самое касается работы коробки передач, функционирование которой напрямую влияет на работу полного привода. Люфты карданов и вой редукторов — частая болезнь серьезных внедорожников.

Устройство дифференциала на спортивных полноприводных моделях Audi
К автомобилям с системой Full—time относится большинство современных премиум-моделей, дорогих или просто серьезных внедорожников, а также отдельных версий пикапов: Mitsubishi Pajero, Toyota LC, VW Touareg, Land Rover Discovery
Каков итог?
Как ни крути, ни одной универсальной системы полного привода, подходящей на все случаи жизни, до сих пор не создано. Ее выбор зависит исключительно от поставленных задач и приоритетов. Внедорожные вылазки ограничиваются не чищенной грунтовкой на дачу? Вам за глаза хватит системы On-demand. Мечтаете покорять Эверест, пробиваться сквозь тундру и нырять в болота? Вам нужна система Part-time, способная выдержать многое вдали от цивилизации. Но придется пожертвовать ездовым комфортом и получить навыки уверенного вождения на заднем приводе. Хочется, чтобы было и то и другое? Тогда вам необходима система Full-time, однако стоить она будет как сама по себе, так и в ремонте немалых денег.
Редакция журнала «Движок» выражает благодарность сервисному центру «Дилижанс» за помощь в подготовке материала.
Как разобраться с распределением крутящего момента
Мы перестали спорить в курилках на технические темы. А жаль. Какой нормальный мужик откажется побазарить о том, как распределяется по колесам крутящий момент мотора? Или хотя бы постоять рядом, храня молчанье в важном споре. Не сериалы же нам обсуждать!
Про мощности и скорости спорить неинтересно, а вот момент — дело другое! Разброд мнений здесь гарантирован. По секрету скажем, что даже «доценты с кандидатами» сгоряча давали противоположные ответы на простые, казалось бы, вопросы. В итоге истину удалось постичь только после длительной дискуссии с представителями заводов ГАЗ и УАЗ и нескольких профильных вузов, а также в результате консультаций с зарубежными коллегами.
Предлагаем всем желающим попытаться найти правильные ответы в предложенных нами ситуациях. А предварительно перечислим условия, которые следует учитывать при выборе правильного варианта.
2-uslovn-Zalacha-diff-CP-222
ВОПРОС № 1
2-1-Zalacha-diff-CP
Автомобиль сел на брюхо и беспомощно крутит ведущими колесами в воздухе. Чему при этом приблизительно равен момент на маховике двигателя?
Б — зависит от оборотов
В — заявленной паспортной величине
Г — зависит от включенной передачи
Правильный ответ: А
Тем, кому непонятен ответ, поясняем: момента без сопротивления не бывает! Представьте себе электрическую розетку, рядом с которой стоит неподключенный утюг. Напряжение в розетке есть, но отдаваемый ток — нулевой. Так и здесь: двигатель не совершает никакой полезной работы, колеса не встречают сопротивления, а потому и момент отсутствует.
* Если это понятно, то даем задание более сложное — уже с участием дифференциала. Тем, кто подзабыл, что это такое, рекомендуем заглянуть в подсказку ниже.
C чем его едят
1-2-Zalacha-diff-CP
Дифференциал (от лат. differentia — разность, различие) — механизм, обеспечивающий вращение ведущих колес с разными скоростями (например, в повороте). Реальные условия движения автомобиля обусловливают разницу в угловых скоростях его колес. Почему? Потому, что они проходят пути разной длины (в повороте или по неровностям) и радиусы качения также различны. Поэтому ведущие колеса работают с участием межколесных и межосевых дифференциалов — чтобы не возникал так называемый паразитный (тормозящий) крутящий момент на одном из колес, как это бывает на поворотной оси телеги с цельной осью. Дифференциал, распределяющий крутящий момент между выходными валами поровну, называют симметричным.
ВОПРОС № 2
Автомобиль ВАЗ‑2107 едет по кругу на четвертой передаче. Как приблизительно распределены моменты на его задних колесах?
2-2-Zalacha-diff-CP
Б — обратно пропорционально частоте вращения каждого из колес
В — в зависимости от силы сцепления с дорогой и от нагрузок
Г — прямо пропорционально частоте вращения каждого из колес
Правильный ответ: А
Моменты распределены поровну: по-другому симметричный дифференциал просто не умеет себя вести. Напоминаем, что трение и прочие потери мы условились не учитывать
*Если и это понятно, то усложняем вопросы.
ВОПРОС № 3
У ВАЗ‑2107 при включенной передаче одно ведущее колесо вывешено в воздухе. Как приблизительно распределены моменты на задних колесах, если принять момент, поступающий от двигателя, за 100%?
2-3-Zalacha-diff-CP
А — 100% на вращающемся колесе и 0% на неподвижном
Б — на обоих колесах момент равен нулю
В — в зависимости от сцепления неподвижного колеса с дорогой
Г — пропорционально оборотам двигателя
Правильный ответ: Б
Почему нулю, если колесо крутится? Дело в том, что полезной работы двигатель не совершает. Висящее колесо не испытывает сопротивления, а потому и момент на нем нулевой. На неподвижном колесе, само собой, момент также равен нулю.
*Теперь переходим к полноприводным автомобилям: здесь к межколесным дифференциалам добавлен межосевой.
ВОПРОС № 4
Chevrolet Niva едет по кругу на четвертой передаче. Включена блокировка межосевого дифференциала. Каково приблизительное соотношение моментов на всех колесах, если принять момент, поступающий от двигателя, за 100%?
2-4-Zalacha-diff-CP
А — по 25% на каждом
Б — по 50% на каждом
В — пропорционально оборотам двигателя
Г — на колесах каждой оси моменты делятся поровну, а распределение по осям — в зависимости от нагрузок и сил сцепления
Правильный ответ: Г
Межколесные дифференциалы на каждой из осей делят моменты поровну, как и в предыдущих примерах. Если бы межосевой дифференциал оставался свободным, каждому колесу досталось бы по 25% крутящего момента. Но водитель его заблокировал, а потому распределение между осями стало зависеть от конкретной дорожной ситуации. В пределе (колеса одной из осей стоят на сухом асфальте, а колеса другой — на гладком льду) практически весь момент реализуется на асфальте.
*А теперь предположим, что мы немножко застряли.
ВОПРОС № 5
У вседорожника Chevrolet Niva при включенной передаче одно ведущее колесо вывешено в воздухе. Водитель заблокировал межосевой дифференциал. Как приблизительно распределены моменты на всех четырех колесах?
2-5-Zalacha-diff-CP
А — на вывешенном колесе 0%, на втором колесе той же оси 0%; на другой оси моменты на каждом из колес равны половине момента, поступающего на ее дифференциал от двигателя
Б — на вывешенном колесе 0%, на остальных — по 33,3% момента, поступающего от двигателя
В — на всех колесах по 25% момента, поступающего от двигателя
Г — в зависимости от нагрузок и сил сцепления
Правильный ответ: А
Висящее в воздухе колесо не работает — следовательно, момент на нем нулевой. То же относится к другому колесу на этой оси: незаблокированный межколесный дифференциал обеспечил равенство. А вот другая ось работает в штатном режиме. И ненулевые моменты на ее колесах при свободном межколесном дифференциале равны между собой.
*Теперь попробуем заблокировать межколесный дифференциал!
ВОПРОС № 6
Полноприводный вседорожник едет по кругу на четвертой передаче. Включена блокировка заднего дифференциала. Межосевой дифференциал не заблокирован. Каково приблизительное соотношение моментов на колесах?
2-6-Zalacha-diff-CP
А — на каждом по 25% момента, поступающего к межосевому дифференциалу от двигателя
Б — на каждом по 50% момента, поступающего от двигателя
В — зависит от оборотов мотора
Г — на передних колесах по 25%. Остальные 50% распределяются между задними колесами пропорционально нагрузке на них и силам сцепления.
Правильный ответ: Г
Благодаря работающему межосевому дифференциалу задний мост получает столько же ньютон-метров, сколько и передний. Но реальное соотношение моментов на его колесах уже зависит от конкретной дорожной ситуации, поскольку блокированный межколесный дифференциал ничего не выравнивает. Если одно из колес зависнет в воздухе, то всё достанется второму колесу, а если сцепление одинаковое, то и дележ будет равным. Поэтому соотношение моментов определяется нагрузками и силами сцепления. ;
*Попытаемся застрять еще раз.
ВОПРОС № 7
У полноприводного вседорожника при включенной передаче одно заднее колесо вывешено в воздухе. Включена блокировка заднего дифференциала. Межосевой дифференциал не заблокирован. Каково примерное соотношение моментов на колесах, если условно принять момент, поступающий от двигателя, за 100%?
2-7-Zalacha-diff-CP
А — 100% на колесе, касающемся земли, 0% на вывешенном и по 25% на передних колесах
Г — 50% на колесе, касающемся земли, 0% на вывешенном и по 25% на передних колесах
Правильный ответ: Г
Межосевой дифференциал поделил моменты между осями поровну. Висящее колесо не испытывает сопротивления, а потому его момент равен нулю. За него отдувается другое колесо на этой оси, толкающее машину, — и весь передающийся назад крутящий момент (50% общего) достается именно второму колесу.
*Напоследок напомним основные принципы, которые помогут разобраться в моментах, осях и дифференциалах.
- Там, где нет сопротивления, момент всегда равен нулю.
- Заблокированный межколесный дифференциал фактически превращает ось автомобиля в аналог колесной пары железнодорожного вагона. Но даже при этом момент на вывешенном колесе равен нулю.
- На вывешенном колесе момент равен нулю независимо от того, блокирован дифференциал или нет.
- Симметричный дифференциал всегда выравнивает моменты: межосевой — на осях, межколесный — на колесах.
Всем удачи на дорогах — без зависших колес и нулевых моментов!
Как работает дифференциал
Дифференциал состоит из корпуса (1), шестерен-сателлитов (2) и полуосевых шестерен (3). Корпус обычно совмещен с ведомой шестерней главной передачи (4). Шестерни-сателлиты играют роль планетарного механизма и соединяют полуосевые шестерни с корпусом дифференциала. Полуосевые (солнечные) шестерни соединены с ведущими колесами через полуоси.
Ведомая шестерня главной передачи вращает корпус с сателлитами, который в свою очередь вращает шестерни полуосей. Когда автомобиль движется идеально прямо, сателлиты неподвижны относительно своих осей. Но как только движение становится неравномерным (например, при повороте), сателлиты начинают собственные фуэте, ускоряя одну полуось и замедляя другую.
Если сцепление колес с покрытием разное, то крутящий момент, реализуемый на скользком покрытии, ограничен коэффициентом сцепления шины с дорогой. Чем меньше сопротивление, тем ниже момент на этом колесе. Но таким же становится момент и на другом колесе той же оси. А вот если заблокировать дифференциал, то дележка моментов между колесами происходит в соответствии с силами их сопротивлений (или сцеплений) с дорогой.
В так называемых дифференциалах повышенного трения сателлиты изначально лишены возможности вращаться свободно. Это сделано как раз для того, чтобы при вывешивании или проскальзывании одного колеса машина беспомощно не застревала. Если с обычным дифференциалом в таких случаях моменты на колесах падают до нуля, то его «коллега» с повышенным трением оставляет им запас, равный заложенному в него моменту трения! Получается эдакий облегченный вариант полной блокировки, помогающий выбраться из неприятных ситуаций, если это позволяет сила трения на колесе с лучшим сцеплением.
Системы распределения крутящего момента
Такие системы подразделяются на электронную блокировку дифференциала EDS (Elektronische Differenzialsperre) и систему активного распределения крутящего момента ATTS (Active Torque Transfer System).
При повороте ТС на его колеса действуют две главные силы — тяговая, ускоряющая автомобиль, и боковая, которая заставляет автомобиль поворачивать. Они связаны с силой трения, возникающей в зоне контакта. Сила трения, в свою очередь, ограничена лимитированными сцепными свойствами шины и покрытия.

Рис. 5.20. Распределение сил на колесах автомобиля при повороте: а — обычного автомобиля; б — автомобиля с системой активного распределения крутящего момента
Рассмотрим распределение сил на колесах при повороте автомобиля (рис. 5.20).
При повороте из-за действия центробежной силы внутреннее колесо оказывается разгруженным, т.е. оно находится в худших условиях по сцеплению с дорогой. Соответственно уменьшится и та суммарная сила, сложенная из тяговой и боковой, которую может воспринять колесо, и поэтому оно в меньшей степени будет способно ускорять и поворачивать автомобиль. Система ATTS перераспределяет крутящий момент между ведущими колесами, убирая излишек тяговой силы с внутреннего колеса и перебрасывая его на более нагруженное внешнее. В результате у малонагру- женной внутренней шипы, освобожденной от излишка тяги, появляется больше возможностей для реализации боковой силы, так необходимой в повороте.
Увеличение крутящего момента па наружном колесе позволяет создать дополнительный момент, который стремится «затащить» автомобиль в поворот.
Электронная блокировка дифференциала EDS предназначена для предотвращения пробуксовки ведущих колес при трогапии автомобиля с места, разгоне на скользкой дороге, движении по прямой и в поворотах за счет подтормаживапия ведущих колес. Система получила свое название по аналогии с соответствующей функцией дифференциала.
EDS срабатывает при проскальзывании одного из ведущих колес и подтормаживает прокручивающееся колесо, за счет чего па нем
увеличивается крутящий момент. Так как ведущие колеса соединены симметричным дифференциалом, на другом колесе (с лучшим сцеплением) крутящий момент также увеличивается.
Система EDS построена па основе автоблокировочной системы тормозов. В отличие от системы ABS, в конструкции EDS предусмотрена возможность самостоятельного создания давления в тормозной системе. Для реализации данной функции используется насос обратной подачи и два электромагнитных клапана (на каждое из ведущих колес), включенные в гидравлический блок ABS. Это переключающий клапан и клапан высокого давления.
Управление системой осуществляется с помощью соответствующего программного обеспечения в блоке управления ABS. Электронная блокировка дифференциала, как правило, является составной частью антипробуксовочной системы и работает в диапазоне скоростей от 0 до 80 км/ч.
Работа EDS носит цикличный характер. Цикл работы системы включает три фазы:
- ? увеличение давления;
- ? удержание давления;
- ? сброс давления.
Пробуксовка ведущего колеса определяется на основании сравнения сигналов, поступающих от датчиков частоты вращения колес. При этом блок управления закрывает переключающий клапан и открывает клапан высокого давления. Для создания давления в контуре тормозного цилиндра ведущего колеса включается насос обратной подачи. Происходит увеличение давления тормозной жидкости в контуре и торможение ведущего колеса.
Притормаживание колес система осуществляет через гидромодулятор ABS, создающий давление в тормозной системе (см. рис. 5.14).
При достижении тормозного усилия необходимой для предотвращения пробуксовки величины производится сохранение давления па прежнем уровне. Это достигается отключением насоса обратной подачи.
По окончании пробуксовки производится сброс давления. При этом впускной и переключающий клапаны в контуре тормозного цилиндра ведущего колеса открыты.
- 187
- 5.5. Система курсовой устойчивости
При необходимости цикл работы системы EDS повторяется. Аналогичный принцип действия имеет система ETS (Electronic Traction System) от Mercedes.
Система активного распределения крутящего момента ATTS также служит для улучшения управляемости и применяется в полноприводных ТС. В качестве примера рассмотрим системы активного распределения крутящего момента автомобилей Honda и Mitsubishi.
Система электронного управления (рис. 5.21) включает в себя датчики угла поворота, бокового и углового ускорения, скорости вращения колес, частоты вращения коленчатого вала двигателя и давления воздуха па впуске, передаточного отношения в трансмиссии.
Информация от всех датчиков поступает в ЭБУ, который рассчитывает оптимальное распределение крутящего момента по колесам.

Рис. 5.21. Схема трансмиссии полноприводного автомобиля Mitsubishi Lancer Evolution VIII:
1 — коробка передач; 2 — двигатель; 3 — муфта блокировки межосевого дифференциала; 4 — БУ дифференциалами; 5 — датчик угла поворота рулевого колеса; 6 — датчик положения дроссельной заслонки; 7 — колесные датчики ABS; 8 — датчики продольного ускорения; 9 — датчики поперечного ускорения; 10 — задний активный дифференциал; 11 — гидронасос с гидроаккумулятором; 12 — лампа стоп-сигнала; 13 — датчик включения стояночного тормоза; 14 — индикатор переключения режимов: асфальт/гравий/спег; 15 — блок управления ABS; 16 — передний дифференциал; 17 — межосевой дифференциал (50:50)
Далее ЭБУ передает информацию в БУ дифференциалом для распределения момента между осями и задними колесами в соответствии с условиями движения. На нужную ось он перераспределяет от 30 до 70 % момента, па одно из задних колес — от 0 до 100 %. В обычных условиях до 70 % крутящего момента передается па передние колеса. При больших ускорениях до 70 % крутящего момента поступает па заднюю ось для улучшения динамики разгона и одновременной стабилизации движения. При ускорении в повороте почти 100 % крутящего момента может передаваться па заднее внешнее колесо (рис. 5.22). Диаметрально противоположная картина возникает при снижении скорости па изгибе дороги — крутящий момент будет передаваться на внутреннее колесо.
Существуют различия в приводе дисков сцеплений приводов колес. Компания Mitsubishi в своих конструкциях применяет электрогидравлический привод, а компания Honda — электромагнитный.
В дифференциале автомобилей Honda применяются электромагнитные многодисковые сцепления 4 (рис. 5.23). Каждое сцепление индивидуально передает крутящий момент к одному из задних колес, правому или левому. Встроенные электромагнитные соленоиды 3 изменяют положение сердечника магнита относительно его корпуса. Блок управления дифференциалом, в зависимости от условий движения, определяет, какой ток подать па магнит, тем

Рис. 5.22. Траектория движения автомобиля с электронным приводом
1 — наибольший крутящий момент; 2 — траектория движения автомобиля с электронным приводом управляемых колес; 3 — траектория движения автомобиля без электронного привода управляемых колес

Рис. 5.23. Привод задних колес с электромагнитным сцеплением:
1 — ведущая шестерня гипоидной передачи; 2 — планетарная передача; 3 — соленоид; 4 — многодисковые сцепления
самым сжимая пакеты дисков и плавно меняя распределение крутящего момента. Оба сцепления способны работать независимо друг от друга.
Модули сцепления дополнены собственными планетарными передачами 2.
Вместе с дифференциалом работает ускорительный модуль с гидравлическим приводом (на рисунке нс показан), включающий планетарную передачу и передающий крутящий момент на ведущую шестерню 1 гипоидной передачи. Этот модуль позволяет сделать более падежным поведение автомобиля в крутых поворотах. Он принудительно «подкручивает» задние колеса в виражах.
В повороте траектория движения внешнего заднего колеса смещается наружу относительно траектории передних колес. При традиционной схеме трансмиссии заднее внешнее колесо вращается медленнее передних и тем самым препятствует полноценной передаче мощности, в результате ухудшается управляемость и появляется риск заноса. Эту проблему решает ускорительный блок.
Во время движения по прямой шестерни планетарной передачи вращаются синхронно с карданным валом — скорость передних и задних колес одинакова. При входе автомобиля в поворот гидравлический привод посредством еще одного модуля сцепления включает планетарную передачу ускорительного модуля в работу, при этом заднее колесо с нужной стороны «подкручивается» до оптимальной скорости.
Блок управления, воспринимая сигналы датчиков, может определять стиль вождения. Когда автомобиль едет прямо, фрикционы разомкнуты и планетарные шестерни системы вращаются вхолостую, дифференциал поровну распределяет идущий от двигателя крутящий момент между ведущими колесами.
Если водитель вводит автомобиль в поворот, держа ногу на педали акселератора, реакция электронной системы управления будет отличаться от ситуации, когда автомобиль описывает дугу по инерции или при торможении. Один из фрикционов с помощью исполнительного устройства частично или полностью блокируется, и крутящий момент на колесах изменяется, что позволяет перераспределить его до 80 % с противоположного колеса.
При резком трогании с места у полноприводных автомобилей возникает дефицит крутящего момента на колесах задней оси и избыток — на передней. Чтобы этого не происходило, система оборудована датчиком ускорения, фиксирующим момент, когда необходимо перебросить энергию к задней оси. При спокойном режиме движения больший момент передается на передние колеса, способствуя более стабильному поведению автомобиля.
О полке крутящего момента и переключении передач на конкретном примере
После рассуждений о переключении передач для обеспечения наилучшего разгона осталась некоторая недосказанность, которую лучше всего пояснить примером. Но сначала – немного теории.
Итак, у нас есть двигатель, который создаёт какой-то крутящий момент (на разных оборотах он разный). За двигателем, как правило, стоит коробка передач, которая преобразует момент, увеличивая его в u раз, где u – передаточное число выбранной передачи. После коробки передач момент ещё увеличивается на передаточное число главной передачи (оно, как правило, на автомобиле неизменно) и делится на радиус колеса, чтобы в итоге получить тяговую силу, которую автомобиль и расходует на преодоление внешних сопротивлений и разгон.
Соответственно, переходя на следующую передачу, мы уменьшаем передаточное число и передаваемый к колёсам момент в q раз, где q – знаменатель ряда передаточных чисел, т.е. отношение передаточных чисел двух соседних передач. На этом всё и построено: необходимо ехать на текущей передаче до тех пор, пока её повышенное передаточное число позволяет нам передавать к колёсам больший момент, а как только передаваемый момент на этой передаче сравнится с моментом на следующей передаче, стоит переключаться.
А теперь на примере конкретного автомобиля – Skoda Octavia 1,4 TSI с двигателем, имеющим вот такую характеристику:

Прочие интересные и необходимые данные:
- передаточные числа: I. 3,62, II. 1,95, III. 1,28, IV. 0,97, V. 0,78, VI. 0,65, R. 3,18, главная передача 4,056.
- Размерность колёс: 195/55R15, т.е. статический радиус колеса 278 мм, радиус качения приблизительно 0,97 от статического, т.е. 270 мм.
Найдём наилучший момент для переключения с третьей на четвертую передачу. Знаменатель q составит 1,28/0,97=1,32 (для тех, кто пропустил теорию: во столько раз упадут обороты двигателя после переключения).
1. Машина жмёт уже 78 км/ч, на одометре 4000 об/мин, двигатель развивает 200 Н*м, которые превращаются в 3847Н тяги на колёсах, но полка крутящего момента только что подошла к концу. Переключаемся? Конечно, нет. После переключения мы окажемся в точке с оборотами 4000/1,32=3030 об/мин, где двигатель будет развивать всё те же 200 Н*м, но из-за уменьшившегося в 1,32 раза передаточного числа тяга на колёсах составит всего 2913Н. Проигрыш очевиден, продолжаем гнать на третьей передаче.

2. Машина жмёт уже 88 км/ч, на одометре 4500 об/мин, двигатель развивает 190 Н*м, которые превращаются в 3655Н тяги на колёсах, но крутящий момент продолжает уменьшаться, хотя мощность ещё растёт. Переключаемся? Конечно, нет. После переключения мы окажемся в точке с оборотами 4500/1,32=3410 об/мин, где двигатель будет развивать уже 200 Н*м, но из-за уменьшившегося в 1,32 раза передаточного числа тяга на колёсах составит всего 2913Н. Проигрыш очевиден, продолжаем гнать на третьей передаче.

3. Машина жмёт уже 98 км/ч, на одометре 5000 об/мин, двигатель развивает 177 Н*м, которые превращаются в 3405Н тяги на колёсах, но крутящий момент продолжает уменьшаться, хотя мощность только что достигла своего пика. Переключаемся? Конечно, нет. После переключения мы окажемся в точке с оборотами 5000/1,32=3790 об/мин, где двигатель будет развивать уже 200 Н*м, но из-за уменьшившегося в 1,32 раза передаточного числа тяга на колёсах составит всего 2913Н. Проигрыш очевиден, хотя и стремительно уменьшается, продолжаем гнать на третьей передаче.

4. Машина жмёт уже 108 км/ч, на одометре 5500 об/мин, двигатель развивает 150 Н*м, которые превращаются в 2885Н тяги на колёсах, но крутящий момент продолжает уменьшаться, да и мощность уже падает. Переключаемся? Нет, но момент уже близок. После переключения мы окажемся в точке с оборотами 5500/1,32=4170 об/мин, где двигатель будет развивать уже 197 Н*м, но из-за уменьшившегося в 1,32 раза передаточного числа тяга на колёсах составит всего 2869Н. Проигрыш в тяге уже почти нивелирован скисающим двигателем, пока продолжаем гнать на третьей передаче, но будьте начеку.

5. Вот он, момент истины: машина жмёт 110 км/ч, на одометре 5600 об/мин, двигатель развивает 146 Н*м, которые превращаются в 2808Н тяги на колёсах, но крутящий момент продолжает уменьшаться, да и мощность уже падает. Переключаемся? В самый раз! После переключения мы окажемся в точке с оборотами 5600/1,32=4240 об/мин, где двигатель будет развивать уже 192 Н*м, но из-за уменьшившегося в 1,32 раза передаточного числа тяга на колёсах составит те же самые 2810Н. Обратите внимание, что переключение было произведено как раз в соответствии с рекомендациями предыдущего поста: мощность двигателя на 5600 об/мин и на 4240 об/мин одинакова!

6. А теперь посмотрим на тех упрямцев, что не переключились вместе со мной и продолжают крутить двигатель дальше: Машина жмёт уже 118 км/ч, на одометре 6000 об/мин, двигатель развивает 133 Н*м, которые превращаются в 2558Н тяги на колёсах, подскисший двигатель готов упереться в отсечку. Что же, кроме как переключаться, делать нечего. После переключения мы окажемся в точке с оборотами 6000/1,32=4550 об/мин, где двигатель будет развивать уже 186 Н*м, но из-за уменьшившегося в 1,32 раза передаточного числа тяга на колёсах составит 2709Н. Давно пора было переключиться, чтобы реализовывать большую тягу!

И, напоследок, график тяга–скорость для третьей и четвертой передач:

Очевидно, что для наилучшего разгона нужно реализовывать максимальную тягу, как это и показано на графике. Надеюсь, этим постом я снял если не все, то большинство вопросов, касающихся правильного момента переключения передач.
Дифференциал: распределяем крутящий момент
В конструкции трансмиссии любого автомобиля обязательно присутствует такой составной узел как дифференциал авто. Этот элемент очень важен и выполняет ряд функций, без которых передвижение на авто и его управление было бы очень затруднительным.
Трансмиссия обеспечивает передачу крутящего момента от ДВС на колеса ведущей оси. Но поскольку условия передвижения могут быть самыми различными, необходимо обеспечить распределение подающегося вращения по колесным осям. То есть, нужно сделать так, чтобы колеса приводной оси могли крутиться с разными скоростями.
Если бы приводные колеса были связаны между собой жестко (объединены одной осью), то при определенных условиях возникала бы пробуксовка. Так, при вхождении в поворот колеса перемещаются по разным радиусам, что сказывается на пути, который каждое из них должно пройти. Колесо, перемещающееся по внутреннему радиусу, должно преодолеть значительно меньшее расстояние, чем-то, что идет по внешнему. Жесткая связка колес приведет к тому, что внутреннее колесо будет просто пробуксовывать, поскольку его скорость вращения больше, чем нужна для преодоления пути. А это в свою очередь обеспечивает повышение нагрузки на элементы трансмиссии, ухудшает управляемость, приводит к интенсивному износу шин.
Устранить этот негативный фактор и позволяет дифференциал. Этот узел обеспечивает передачу момента по полуосям, а также крутиться им с различной угловой скоростью.
Принцип работы
Для примера рассмотрим принцип работы самого распространенного типа дифференциала – конического. Состоит такой узел из корпуса, шестеренок, закрепленных на полуосях, а также сателлитов.

Устройство симметричного конического дифференциала
Компоновка дифференциала такая – корпус зафиксирован на ведомом шестеренчатом колесе главной передачи. Внутри него на жестко закрепленных осях расположены сателлиты. Полуоси, передающие вращение на колеса, своими концами заходят в корпус. Полуосевые шестеренки имеют постоянное зацепление с шестернями-сателлитами. В общем, все достаточно просто.
Сателлиты имеют две степени движения. Они зафиксированы на осях в корпусе, поэтому и вращаются вместе с ведомым шестеренчатым колесом главной передачи. Также они могут крутиться и вокруг своей оси.
При прямолинейном передвижении колеса ведущей оси испытывают одинаковое сопротивление, поэтому момент делится по полуосям равномерно. Сателлиты в этом случае вращаются лишь с корпусом, а относительно своих осей они неподвижны.
При вхождении в поворот, колесо, движущееся по внутренней стороне, испытывает повышенное сопротивление, по сравнению с внешним. Поскольку жесткой связи между ними нет, то из-за возникшего сопротивления внутреннее колесо замедляется и возникает разница в угловых скоростях на полуосях. Это приводит к тому, что сателлиты начинают крутиться на осях, передавая больший момент на полуось колеса, движущегося по внешней стороне. То есть, благодаря дифференциалу замедление одного колеса приводит к ускорению второго.
Но в функционировании дифференциала есть один существенный недостаток – при потере сопротивления на одном колесе узел весь крутящий момент подаст на него. В результате, при вывешивании одного из ведущих колес или его попадании на скользкий участок, все вращение пойдет на него, второе же колесо остановиться – автомобиль окажется обездвиженным. Для борьбы с этим негативным качеством используются блокировки, которые предотвращают подачу всего крутящего момента только на одну полуось.
Виды узлов
Выше описан принцип работы дифференциала на примере только одного типа узла. На авто же применяются различные варианты этой составляющей трансмиссии. Все существующие виды дифференциалов можно разделить по ряду категорий:
- Место расположения
- Соотношение моментов при распределении
- Конструкция
- Наличие блокировки
Помимо этого, вместо дифференциалов в конструкции авто могут применяться различные муфты, выполняющие ту же функцию, что и дифференциал. Также современные технологии позволяют полностью отказаться от использования дифференциалов, а их роль выполняют системы безопасности.
Места установки
На легковых авто с одной ведущей осью применяется только один дифференциал. В заднеприводных моделях он располагается в ведущем мосту (там, где установлена главная передача). В переднеприводных же моделях этот узел входит в конструкцию КПП.

Пример компоновки дифференциала в МКПП переднего привода
Поскольку дифференциалы на легковых авто обеспечивают распределение крутящего момента между колесами, то они получили название межколесных.
В полноприводных моделях, в которых ведущими являются обе оси, используется два межколесных дифференциала, по одному на каждый ведущий мост.
Отметим, что в полноприводных моделях есть еще одно место распределения крутящего момента – раздаточная коробка, которая подает вращение на обе оси. И здесь также требуется разделение момента, но в этом случае – между мостами, поэтому в конструкции раздатки также применяется дифференциал, называющийся межосевым.

Виды и расположение дифференциалов в зависимости от привода
На многоосных грузовиках с несколькими ведущими осями есть еще одно место установки дифференциала – между группой приводных мостов. Этот узел носит название центрального.
Распределение моментов
Соотношение моментов при распределении бывает разным – симметричным и несимметричным. Первый вариант описан выше – такой узел при движении на ровном участке дороги распределяет момент одинаково на обе полуоси, а его изменение происходи только при изменении условий движения.
Все межколесные дифференциалы являются симметричными
Несимметричные дифференциалы отличаются тем, что передача вращения между двумя осями осуществляется в определенной пропорции, причем неравной. К примеру, на многих кроссоверах используется межосевой дифференциал с соотношением 40/60. Это означает, что крутящий момент, поступающий на раздаточную коробку, делится и на передний ведущий мост поступает 40% вращения, а на задний – 60%. В этом случае передняя ось является больше вспомогательной, позволяющей повысить проходимость, основным же выступает задний мост.
Несимметричное распределение вращения обеспечивают и муфты, которые устанавливаются вместо межосевого дифференциала. При этом муфты позволяют обеспечивать распределение вращения не в строго заданной пропорции, а в целом диапазоне. То есть, на ряде авто с постоянным полным приводом, в зависимости от условий движения, муфта может менять соотношение от 40/60 до 0/100.
Конструктивное исполнение
Все дифференциалы, используемые на авто, построены по единому принципу – на основе планетарной передачи. Но конструктивных исполнений узла – несколько:
- Конический
- Цилиндрический
- Червячный
- Кулачковый

Виды конструкций дифференциалов
Во всех их, кроме кулачкового, разница сводится только к форме и конструктивному исполнению шестерен.
В конических и цилиндрических дифференциалах используются шестеренки соответствующей формы.
Более интересны в плане конструкции червячный и кулачковый узлы. В первом варианте используется червячное зацепление между сателлитами и полуосевыми шестеренками. Такие дифференциалы получили общее название Torsen. Примечательно, что разработано несколько видов конструкции Torsen. Вариант Т1 отличается тем, что сателлиты в нем располагаются перпендикулярно оси вращения. Во втором варианте – Т2, сателлиты располагаются уже параллельно полуосям. Существует еще один тип червячного дифференциала – Quaife. В нем, как и Torsen Т2, сателлиты расположены параллельно, а отличие сводится к форме самих шестеренок.
В кулачковом узле шестеренок вообще нет. В них основными рабочими элементами выступают специальные сухари, установленные между двумя звездочками (кулачковыми шайбами) – внутренней и наружной. Из-за особенностей функционирования этот узел является – дифференциалом повышенного трения.
Виды блокировки
Как уже отмечено, в дифференциалах есть один серьезный недостаток. И решается он использованием специального механизма – блокировки.
По этому критерию узлы делятся на свободные, самоблокирующиеся и с принудительной блокировкой. Узлы свободного типа не имеют в конструкции какой-либо блокировки, поэтому при создании условий негативное качество сразу же проявляется. Такие узлы обычно используются на легковых авто, предназначенных для использования в городских условиях.
В самоблокирующихся узлах дополнительные элементы в конструкции дифференциала при возникновении ситуации, когда весь момент перебрасывается на одно колесо, замедляют вращение полуоси, тем самым направляя часть вращения на другое колесо. Самым распространенным способом обеспечить самоблокировку, является установка фрикционов. Отметим, что червячные дифференциалы не требуют установки дополнительных узлов, поскольку в червячной передаче присутствует эффект самоторможения, поэтому узлы этого типа сами по себе являются самоблокирующимся.
При принудительной блокировке осуществляется жесткое соединение одной из полуосей с корпусом дифференциала, поэтому при задействовании механизма дифференциал полностью прекращает свою работу, и функционирование ведущего моста осуществляется так, как будто колеса соединены между собой жестко одной осью.
Активный дифференциал
Все перечисленные виды дифференциалов работают полностью самостоятельно и вполне справляются с поставленной задачей. Но конструкторам показалось этого мало, поэтому ими был придуман и создан так называемый активный дифференциал.
В обычных узлах распределение вращения делается пропорционально. То есть, замедление одного колеса приводит к пропорциональному возрастанию вращения на втором. Активный же дифференциал позволяет подкорректировать эти пропорции.
Суть его такова – если при прохождении поворота на наружном колесе сделать скорость вращения больше, чем это обеспечивает дифференциал, то возникает эффект подруливания. За счет этого колесо, идущее по внешнему радиусу, «доворачивает» авто, позволяя ему лучше войти в поворот.
А реализовано это путем установки дополнительных планетарных редукторов на полуоси. Причем эти редукторы срабатывают только в определенные моменты, и для этого дополнительные узлы оснастили муфтами с электроприводом.

Принцип работы активного дифференциала
Суть работы активного дифференциала такова – при вхождении в поворот, на полуоси внешнего колеса срабатывает муфта, включая редуктор. Дополнительная передача обеспечивает повышение скорости вращения полуоси, а соответственно и колеса, и оно начинает «подруливать».
Как видно дифференциалы очень разнообразны, и автопроизводители не останавливаются на достигнутом. От модели к модели повышаются их возможности и пределы, скорость работы постоянно возрастает. В конечном счете это может отразиться на надежности в любую из сторон, но безусловно наш комфорт и безопасность возрастает.
Распределение момента (English, Русский)
Распределение крутящего момента (Редактировать)
Попытаемся разъяснить что такое крутящий момент и как толковать его распределение между мостами и колёсами.
Что такое момент? (Редактировать)
Момент силы (синонимы: крутящий момент, вращательный момент, вертящий момент, вращающий момент) — векторная физическая величина, равная произведению радиус-вектора, проведенного от оси вращения к точке приложения силы, на вектор этой силы. Характеризует вращательное действие силы на твёрдое тело.
Представьте, что вы откручиваете гайку гаечным ключом. Усилие, с которым вы тянете гаечный ключ и есть крутящий момент.
Распределение момента «в нормальных условиях» (Редактировать)
Представим автомобиль с постоянным полным приводом, например Subaru Legacy с ручной коробкой передач. Распределение тяги между мостами у этого автомобиля осуществляется в пропорции 50 на 50. Такая пропорция означает, что центральный дифференциал симметричный и усилие, передаваемое на каждый из мостов одинаково. Правда это действительно пока все четыре колеса имеют одинаковое сцепление с дорогой и одинаково нагружены. В идеальных условиях из 100% крутящего момента, производимым двигателем, по 50% уходит на каждую ось, или по 25% на колесо.
Значение распределения момента «в нормальных условиях», приводимое на этом сайте позволяет понять механическую конструкцию центрального дифференциала. В реальности это значение может отличаться.
От этой пропорции зависит поведение автомобиля в скользком повороте, т.е. какой мост получит больше тяги от двигателя. К примеру, BMW с несимметричным дифференциалом с распределением 36/64 будет иметь ярко выраженный заднеприводный характер при прохождении поворотов. Volkswagen с пассивной муфтой Haldex (поколений 1 или 2) в приводе задних колёс и «нормальным» распределением момента 90/10 будет иметь скорее недостаточную поворачиваемость, а при добавлении газа и блокировании муфты до проморции 50/50 сменится на нейтральную, как у Субару.
Понятие «распределение тяги до 100%» (Редактировать)
Что мы имеем в виду когда говорим что тяга может перебрасываться между мостами и достигать 100% на одном мосту? Представим ту же Subaru с «нормальным» распределением 50/50. Теперь представим, что задние колёса оказались на льду, или специально поставлены на ролики либо вывешены в воздухе. Если вы нажмёте на газ, задние колёса попытаются вращаться свободно, не встречая сопротивления. Поскольку сопротивления нет, то и момент, который нужно приложить к колёсам, чтобы заставить их вращаться очень низок. На Subaru используется блокируемый вискомуфтой центральный дифференциал, который тут же блокируется и весь выдаваемый двигателем крутящий момент, т.е. 100% от него, идёт на передний мост а на задних колёсах момент равен нулю. Это имеется в виду когда говориться о переброске момента. Таким образом в нормальных условиях пропорция составляет 50/50, а «перераспределение» крутящего момента между мостами осуществляется от 100/0 до 0/100.
Если предположим вискомуфта неисправна или ещё по какой причине не блокируется полностью, то можно говорить например о распределении момента от 75/25 до 25/75. Т.е. при полном вывешивании одного моста машина может и не поехать, несмотря на полноприводность.
У автомобиля с автоматически подключаемым полным приводом (рассмотрим нормально-переднеприводный автомобиль) в нормальных условиях момент распределяется, к примеру, в пропорции 100/0. Вывешивание задних колёс ничего в этой пропорции не меняет. Но если передние начинают буксовать и муфта привода задних колёс замыкается, распределение тяги становится 50/50, и при полном отсутствии сцепления с дорогой у передних колёс до 100% тяги может быть передано на задний мост. Таким образом пропорция распределения момента меняется от 100/0 до 50/50, а момент измеряемый на мостах может меняться от 100/0 до 0/100.
В данной статье говориться о распределении тяги между мостами, а не между каждым из колёс. Для распределения момента между колёсами одной оси необходим блокируемый межколёсный дифференциал. Чтобы иметь возможность передавать 100% тяги на одно единственное колесо, необходимо иметь блокируемый центральный дифференциал и блокируемые межколёсные дифференциалы в каждом мосту. Как например у Mercedes G-class.
 This is a Wiki, so feel free to correct any factual or grammatical error. Test here before posting.